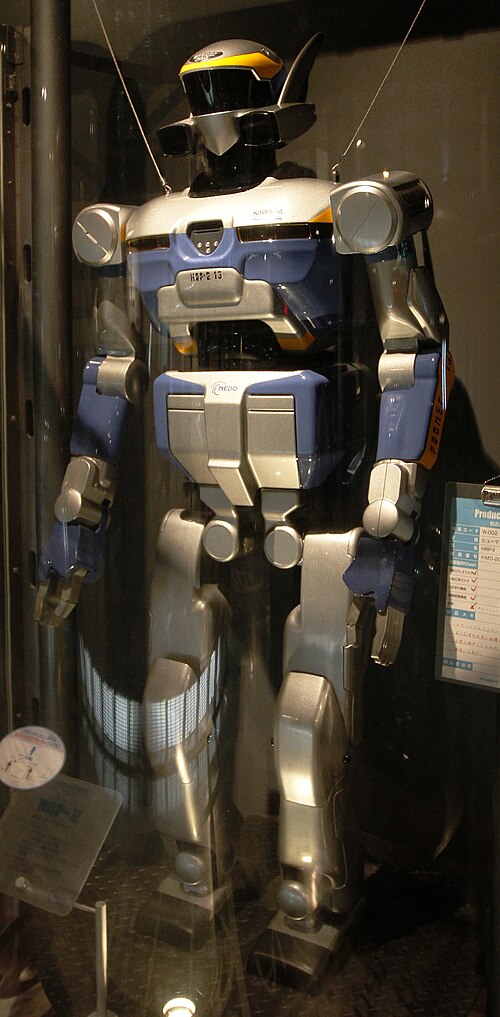
HRP-2
AIST / Kawada Industries · Japan · vorgestellt 2002
Prototyp
HRP-2 ist ein humanoider Forschungsroboter, den AIST und Kawada Industries gemeinsam entwickelt haben. Er beherrscht das zweibeinige Gehen und das Aufstehen vom Boden nach einem Sturz.
Einsatz
Angaben
| Größe | 1,54 m [1] [2] |
|---|---|
| Gewicht | 58 kg [1] [2] |
| Freiheitsgrade | 30 [1] [2] |
Quellen
- IEEE Robots Guide – HRP-2
- AIST – Ankündigung von HRP-5P und Geschichte der Reihe, 27. 9. 2018
- Kawada Robotics – Forschungsplattformen HRP-2, HRP-3 und HRP-4
In der Geschichte der Roboter