
Roboidi – Neues aus der Welt der humanoiden Roboter
Top-Meldung
Gerade eben
Agility is the first pure humanoid robot company on the stock market. Are you buying?
AGIBOT unveils GO-3 Preview and takes top spot on three embodied AI benchmarks
Agility Robotics: Company Overview
Xiaomi’s humanoid robots work a full 8-hour shift in its EV factory
Humanoid Robots in Warehouses vs AMRs: Which Automation Makes Sense in 2026?
Humanoid AI connects walking and object handling without demonstrations of complete task sequences
Die Woche im Überblick
Die Woche in Zahlen
- Nachrichten: 8
- Unternehmen der Woche: Agility Robotics
- Neue Roboter im Katalog: 42
Hauptgeschichten
Agility is the first pure humanoid robot company on the stock market. Are you buying?
The Download: a humanoid cleans house and Samsung builds for the AI boom
I watched a humanoid robot clean my apartment. It felt like a taste of the future.
Weitere Nachrichten
- AGIBOT unveils GO-3 Preview and takes top spot on three embodied AI benchmarks
- Agility Robotics: Company Overview
- Xiaomi’s humanoid robots work a full 8-hour shift in its EV factory
- Humanoid Robots in Warehouses vs AMRs: Which Automation Makes Sense in 2026?
- Humanoid AI connects walking and object handling without demonstrations of complete task sequences
Kommende Veranstaltungen
- 9. China International Import Expo (CIIE) (5.–10. November 2026, Shanghai, China, Messe)
Na šanghajském veletrhu bude mít poprvé vlastní prostor Tesla, jejíž humanoidi mají předvádět tovární práce, nosit zavazadla i venčit psa.
- Conference on Robot Learning (CoRL 2026) (9.–12. November 2026, Austin, USA, Konferenz)
Přední konference o strojovém učení robotů, kde se ukazuje výzkum, na kterém stojí ovládání humanoidů.
CoRL 2026 · nach Angaben des Veranstalters - Ultimate Bots (UFB) Season 2 – TwitchCon San Diego (13.–15. November 2026, San Diego, USA, Wettbewerb)
Úvodní zastávka druhé sezóny ligy zápasů humanoidních robotů UFB na festivalu TwitchCon.
Ultimate Bots – Schedule · nach Angaben des Veranstalters
Trends der Woche
Wissenswertes
Mehr Wissenswertes und Rekorde →Aus der Geschichte
Vor 252 Jahren: Vorführung der Automaten von Jaquet-Droz
In La Chaux-de-Fonds wurden die Automaten Der Schreiber, Der Zeichner und Die Musikerin vorgeführt. Die mechanischen Figuren ahmten das Schreiben, das Zeichnen und das Spielen eines Tasteninstruments nach. (1774)
Die ganze Geschichte der Roboter →Katalog humanoider Roboter
Wissenswertes und Rekorde → · Roboter können Sie mit der Schaltfläche „+ Vergleichen“ gegenüberstellen.
NEO
1X Technologies · USA · seit 2024
PilotbetriebNEO ist ein zweibeiniger humanoider Roboter des Unternehmens 1X für den Haushalt. Die Reihe wurde öffentlich mit dem Prototyp NEO Beta vorgestellt; die spätere Haushaltsversion sieht auch eine Fernunterstützung durch einen Operator vor.
Preis: ab ≈ 436.000 CZK (Vorbestellung)
In der Geschichte der Roboter: 2024 – Der Prototyp NEO Beta · 2025 – Humanoider Roboter NEO geht für Haushalte in den Vorverkauf · 2025 – Vorstellung von NEO Gamma
Quellen: 1X – Vorstellung von NEO Beta, 30. 8. 2024 · 1X – neuer Firmensitz in Palo Alto, 11. 7. 2025 · 1X – NEO Home Robot, Vorbestellungen und Art der Steuerung · Wikipedia – 1X Technologies, Firmensitz und Geschichte von NEO
| Größe | 1,68 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 30 kg (laut Hersteller) [1] |
| Traglast | 25 kg (Tragen) (laut Hersteller) [1] |
| Freiheitsgrade | 75 (laut Hersteller) [1] |
| Akkulaufzeit | 4 h (laut Hersteller) [1] [2] [3] |
| Geschwindigkeit | 1,4 m/s (Gehen), 6,2 m/s (Laufen) (laut Hersteller) [1] |
A3 Ultra
AgiBot (Zhiyuan Robotics) · China · seit 2026
PrototypEin vollwertiger humanoider Roboter, der auf der WAIC für Dienstleistungen und die Kommunikation mit der Öffentlichkeit vorgestellt wurde. Er verfügt über die Rechenplattform NVIDIA Thor und unterstützt sowohl das Laden als auch den Austausch des Akkus.
Quellen: AGIBOT – neue Modelle auf der WAIC 2026 · AGIBOT über PR Newswire – neue Modelle auf der WAIC 2026
| Größe | 1,74 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 60 kg (laut Hersteller) [1] |
| Traglast | 5 kg na jedno rameno (laut Hersteller) [1] |
AgiBot A2 (Yuanzheng A2)
AgiBot (Zhiyuan Robotics) · China · seit 2024
im VerkaufZweibeiniger humanoider Roboter des Shanghaier Unternehmens AgiBot, vorgestellt im August 2024. Das Unternehmen fertigt ihn in Serie in einem Werk in Shanghai und stellte mit ihm im November 2025 einen Guinness-Rekord für das Gehen über mehr als 100 km auf.
Preis: ab ≈ 649.000 CZK (Preisliste des Herstellers)
In der Geschichte der Roboter: 2025 – AgiBot A2 ging die Rekordstrecke von 106 Kilometern
Quellen: Wikipedie – AgiBot · Interesting Engineering – Agibot rivals Tesla’s Optimus with 5,000 humanoid robots in 2025 · China Daily – Optimized, primed: next-gen robots start rollout · AgiBot – A2 (offizielle Seite)
| Größe | 1,69 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 69 kg (laut Hersteller) [1] |
| Freiheitsgrade | 40+ (laut Hersteller) [1] |
| Akkulaufzeit | 2 h (laut Hersteller) [1] |
G2 Max
AgiBot (Zhiyuan Robotics) · China · seit 2026
PrototypEin Roboter auf Rädern mit humanoidem Oberkörper, zwei kraftgeregelten Armen und einstellbarer Arbeitshöhe. Auf der WAIC wurde er für Materialhandhabung und Palettierung vorgestellt.
X2 EDU
AgiBot (Zhiyuan Robotics) · China · seit 2026
PrototypEine modulare Bildungsvariante des humanoiden Roboters X2, die auf der WAIC vorgestellt wurde. Offene Schnittstellen und austauschbare Teile sollen Unterricht, Wettbewerbe und Robotikforschung unterstützen.
Quellen: AGIBOT – neue Modelle auf der WAIC 2026 · AGIBOT über PR Newswire – neue Modelle auf der WAIC 2026
| Größe | ungefähr 1,3 m (laut Hersteller) [1] |
|---|---|
| Freiheitsgrade | 29 im Körper (laut Hersteller) [1] |
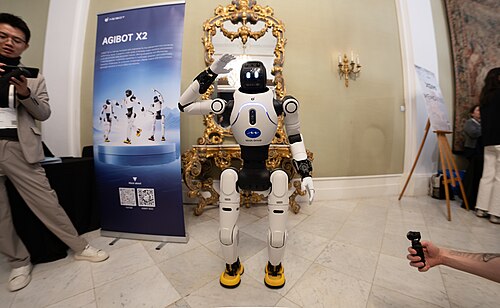
Lingxi X2 (AGIBOT X2)
AgiBot / Zhiyuan Robotics (AGIBOT Innovation (Shanghai) Technology Co., Ltd.) · China · seit 2025
im VerkaufKleinerer zweibeiniger humanoider Roboter von etwa 1,3 m Höhe des Shanghaier Unternehmens AgiBot, vorgestellt im März 2025. Er kam am 22. 5. 2025 in drei Versionen in den Verkauf und richtet sich vor allem an Ausstellungen, Unterhaltung, Bildung und Führungsdienste.
Preis: ab ≈ 508.000 CZK (Preisliste des Herstellers)
Quellen: TechNode: AgiBot unveils Lingxi X2 (11. 3. 2025) · Yicai Global: China's AgiBot Launches New Humanoid Robot (22. 5. 2025) · AGIBOT: About / News – Meilensteine (03/2025 X2 launched) · AGIBOT: X2 (offizielle Produktseite mit Spezifikationen)
| Größe | ca. 1,31 m (laut Hersteller) [1] |
|---|---|
| Gewicht | ca. 35 kg (X2), ca. 39 kg (X2 Ultra) (laut Hersteller) [1] |
| Traglast | max. 3 kg in bestimmten Positionen, im gesamten Arbeitsraum bis 1 kg (laut Hersteller) [1] |
| Freiheitsgrade | 25 (laut Hersteller) [1] |
| Akkulaufzeit | ca. 2 h (Gehen 0,5 m/s) (laut Hersteller) [1] |
| Geschwindigkeit | max. 1,8 m/s (üblicherweise bis 0,8 m/s) (laut Hersteller) [1] |
Digit
Agility Robotics · USA · seit 2019
im VerkaufDigit ist ein zweibeiniger Roboter mit Rumpf und Armen für die Handhabung von Gegenständen. Agility hat ihn bei GXO kommerziell eingesetzt, wo er Transportbehälter im Lager umsetzt.
Preis: ab ≈ 4.363.000 CZK (Schätzung der Medien)
In der Geschichte der Roboter: 2019 – Vorstellung des Roboters Digit · 2020 – Digit kommerziell angeboten · 2024 – Kommerzielle Vereinbarung über den Einsatz von Digit
Digit 5
Agility Robotics · USA · seit 2026
PrototypDie fünfte Generation eines zweibeinigen industriellen Humanoiden für Handhabungsaufgaben in Lagern. Die Entwicklung konzentriert sich auf sicheres Arbeiten in der Nähe von Menschen und austauschbare Greifer. Im September 2026 befand sich der Roboter noch in der Entwicklung.
Quellen: Agility Robotics – Digit 5 · Manufacturing Dive – Vorstellung und Entwicklungsstand von Digit 5
| Traglast | 23 kg (angegebener Wert während der Entwicklung) (laut Hersteller) [1] |
|---|
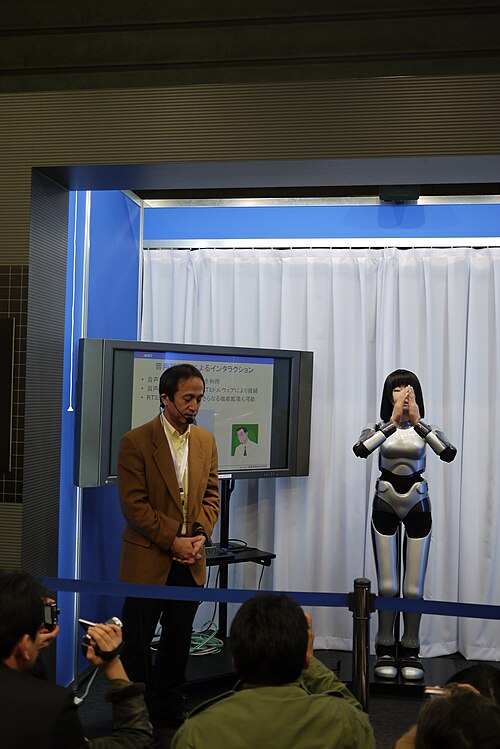
HRP-4C
AIST · Japan · seit 2009
PrototypHRP-4C ist ein humanoider Roboter des AIST mit menschlich wirkendem Kopf und Händen. Die Forschungsplattform führte Gehen, Tanzen und Singen mit Hilfe von Sprachsynthese vor.
In der Geschichte der Roboter: 2009 – Vorstellung des humanoiden Roboters HRP-4C
HRP-5P
AIST · Japan · seit 2018
PrototypHRP-5P ist ein humanoider Forschungsroboter des AIST für die Handhabung schwerer Materialien. Bei einer Demonstration auf einer simulierten Baustelle trug und befestigte er selbstständig Gipskartonplatten.
Quellen: AIST – HRP-5P und die Geschichte der HRP-Reihe, 2018 · IEEE Spectrum – Vorstellung des japanischen HRP-5P, September 2018 · AIST–CNRS JRL – Forschungsplattformen für Robotik
| Größe | 1,82 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 101 kg (laut Hersteller) [1] |
| Freiheitsgrade | 37 (laut Hersteller) [1] |
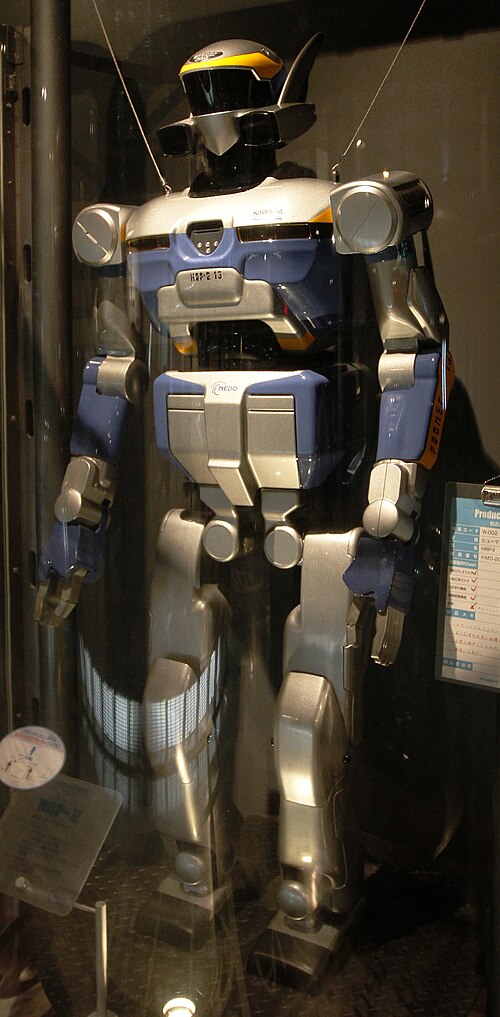
HRP-2
AIST / Kawada Industries · Japan · seit 2002
PrototypHRP-2 ist ein humanoider Forschungsroboter, den AIST und Kawada Industries gemeinsam entwickelt haben. Er beherrscht das zweibeinige Gehen und das Aufstehen vom Boden nach einem Sturz.
In der Geschichte der Roboter: 2003 – HRP-2 als Forschungsplattform
Quellen: IEEE Robots Guide – HRP-2 · AIST – Ankündigung von HRP-5P und Geschichte der Reihe, 27. 9. 2018 · Kawada Robotics – Forschungsplattformen HRP-2, HRP-3 und HRP-4
| Größe | 1,54 m [1] [2] |
|---|---|
| Gewicht | 58 kg [1] [2] |
| Freiheitsgrade | 30 [1] [2] |
HRP-4
AIST / Kawada Industries · Japan · seit 2010
PrototypHRP-4 ist eine zweibeinige Forschungsplattform der Unternehmen Kawada Industries und AIST. Sie entstand für die Erforschung der Arbeit von Robotern in einer mit Menschen geteilten Umgebung und der Handhabung von Gegenständen.
Quellen: IEEE Robots Guide – HRP-4 · AIST – Development of HRP-4, 2010 · Kawada Robotics – Forschungsplattformen HRP-2, HRP-3 und HRP-4
| Größe | 1,51 m [1] [2] |
|---|---|
| Gewicht | 39 kg [1] [2] |
| Freiheitsgrade | 34 [1] [2] |
Apollo
Apptronik · USA · seit 2023
PilotbetriebApollo ist ein humanoider Roboter des Unternehmens Apptronik, vor allem für die Handhabung in Logistik und Produktion bestimmt. Mercedes-Benz erprobt seinen Einsatz bei der Materialversorgung der Produktion.
Quellen: Apptronik – Vorstellung von Apollo, 23. 8. 2023 · Axios – Apollo a Apptronik v Austinu, 4. 9. 2023 · Apptronik – pilot Apollo u Mercedes-Benz, 15. 3. 2024 · Le Monde – Tests von Apollo bei Mercedes-Benz, 15. 3. 2025 · Apptronik – Übersicht der Ankündigungen einschließlich Entwicklung und Tests im Jahr 2026
| Akkulaufzeit | 4 h [1] [2] |
|---|
Apollo 2
Apptronik · USA · seit 2026
PrototypDie humanoide Plattform dient in zweibeiniger und rollender Konfiguration der Datenerfassung für das Lernen von Robotern. Bei der Vorstellung beschrieb Apptronik den Flottenbetrieb in Robot Park-Trainingszentren sowie bei Kunden und Partnern.
Astribot S1
Astribot (Stardust Intelligence) · China · seit 2024
PrototypEin humanoider Roboterassistent auf einem Radfahrwerk der Shenzener Firma Astribot, einer Tochtergesellschaft von Stardust Intelligence. Im April 2024 zeigte er in einem Video sehr schnelle und präzise Hausarbeiten.
| Größe | 1,70 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 80 kg (laut Hersteller) [1] |
| Freiheitsgrade | 7 pro Arm (laut Hersteller) [1] |
| Geschwindigkeit | 10 m/s (Armende) [1] [2] |
| Traglast | 5 kg pro Arm (laut Hersteller) [1] |
Tiangong
Beijing Humanoid Robot Innovation Center · China · seit 2024
PrototypEine offene Plattform für einen humanoiden Roboter in voller Größe, die das Pekinger Innovationszentrum im April 2024 als ersten elektrisch angetriebenen humanoiden Roboter mit Lauffähigkeit vorstellte. Die neuere Version Tiangong Ultra gewann im April 2025 den ersten Halbmarathon humanoider Roboter in Peking.
Quellen: Beijing Humanoid Robot Innovation Center – Pressemitteilung · CGTN · Beijing Municipal Government (english.beijing.gov.cn)
| Größe | 1,63 m [1] [2] |
|---|---|
| Gewicht | 43 kg [1] [2] |
| Geschwindigkeit | 6 km/h [1] [2] |
Booster T1
Booster Robotics · China · seit 2024
im VerkaufKleinerer humanoider Roboter des Pekinger Unternehmens Booster Robotics für Entwickler, Forschung und Lehre, vorgestellt auf der World Robot Conference im August 2024. Teams gewannen mit ihm die Kategorie AdultSize beim RoboCup 2025 und 2026.
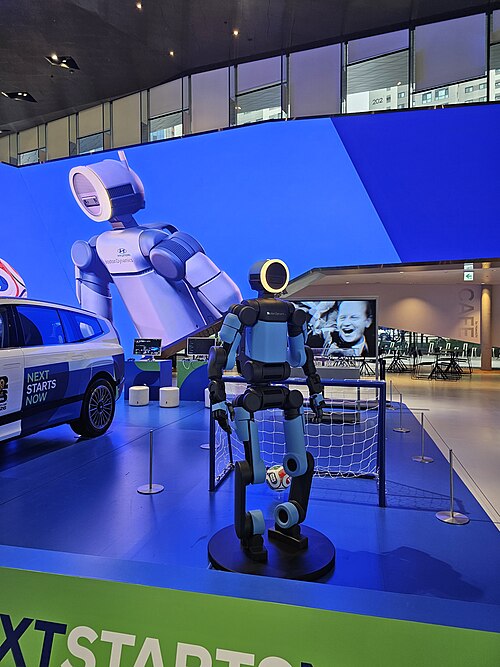
Atlas (elektrický)
Boston Dynamics · USA · seit 2024
PilotbetriebDer elektrische Atlas ist ein humanoider Roboter von Boston Dynamics, der für industrielle Aufgaben entwickelt wird. Im Jahr 2026 entstand bei Hyundai ein Testarbeitsplatz für sein Training.
In der Geschichte der Roboter: 2024 – Atlas wechselt zum elektrischen Antrieb · 2026 – Atlas übergibt den Ball bei der Fußball-Weltmeisterschaft · 2026 – Eröffnung des Atlas-Trainingszentrums bei Hyundai · 2026 – Serienversion von Atlas und Produktionsstart
Quellen: Boston Dynamics – der elektrische Atlas und das Ende der hydraulischen Reihe, 2024 · IEEE Robots Guide – der elektrische Atlas und die Geschichte der Generationen · Boston Dynamics – Serienversion von Atlas und Einsatz im Jahr 2026 · Axios – Testzentrum für Atlas bei Hyundai, 21. 9. 2026
| Größe | 1,9 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 90 kg (laut Hersteller) [1] |
| Traglast | 30 kg dauerhaft, 50 kg kurzzeitig, 20 kg mit einer Hand (laut Hersteller) [1] |
| Freiheitsgrade | 56 (laut Hersteller) [1] |
| Akkulaufzeit | 4 h (2 h beim schweren Heben) (laut Hersteller) [1] |
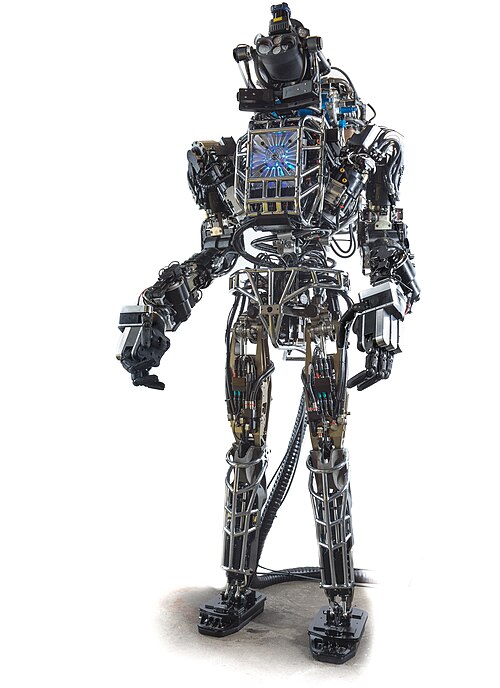
Atlas (hydraulický)
Boston Dynamics · USA · seit 2013
eingestelltDer hydraulische Atlas entstand bei Boston Dynamics als humanoide Plattform für den Wettbewerb DARPA Robotics Challenge. Die hydraulische Entwicklungsreihe wurde später durch den elektrischen Atlas ersetzt.
In der Geschichte der Roboter: 2013 – Atlas für den DARPA-Wettbewerb · 2017 – Atlas zeigt einen Rückwärtssalto
Protoclone V1
Clone Robotics · Polen · seit 2025
PrototypEin biomimetischer Android mit einem Polymergerüst, das 206 menschliche Knochen nachahmt, und mehr als tausend künstlichen Myofiber-Muskeln. Bei einer Vorführung im Februar 2025 hing er in einem Rahmen; laufen kann er noch nicht.
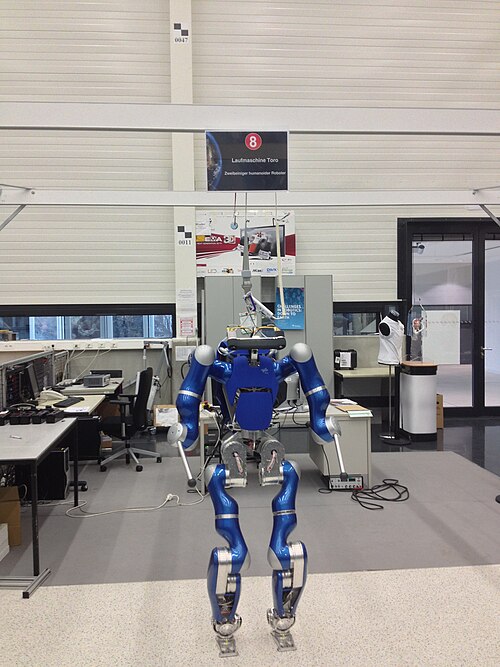
TORO
DLR · Deutschland · seit 2013
PrototypTORO ist ein humanoider Roboter des Deutschen Zentrums für Luft- und Raumfahrt DLR. Er dient der Erforschung des zweibeinigen Gehens, des Gleichgewichts und der Koordination von Bewegung und Handhabung.
| Größe | 1,74 m [1] [2] |
|---|---|
| Gewicht | 76 kg [1] [2] |
| Traglast | 10 kg [1] [2] |
EngineAI PM01
EngineAI (Shenzhen EngineAI Robotics Technology) · China · seit 2024
im VerkaufKleinerer humanoider Roboter des Unternehmens EngineAI aus Shenzhen, im Dezember 2024 für den kommerziellen Einsatz und die Bildung vorgestellt. Im Februar 2025 veröffentlichte das Unternehmen ein Video, in dem PM01 einen Salto vorwärts macht.
Preis: ab ≈ 289.000 CZK (Preisliste des Herstellers)
Quellen: The Robot Report – EngineAI releases PM01 humanoid robot for commercial, educational use · Wikipedie – EngineAI
| Größe | 1,38 m [1] [2] |
|---|
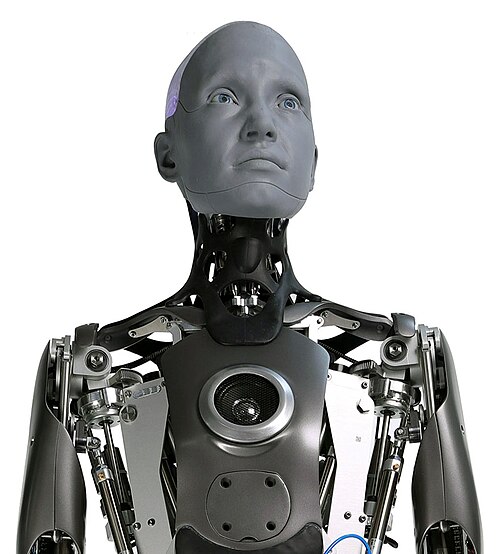
Ameca
Engineered Arts · Großbritannien · seit 2021
im VerkaufAmeca ist ein humanoider Roboter des Unternehmens Engineered Arts für die Kommunikation mit Menschen. Ameca bewegt Arme, Hände und Gesicht; die vollständige Figur hat zwei Beine, geht aber nicht selbst.
Preis: ab ≈ 5.454.000 CZK (Schätzung der Medien)
In der Geschichte der Roboter: 2021 – Der humanoide Roboter Ameca
Quellen: Engineered Arts – Ameca, Angebot und Spezifikationen · Engineered Arts – Ameca, specifikace generace 2.6 · Engineered Arts – Geschichte und Firmensitz in Falmouth · Heinz Nixdorf MuseumsForum – Ameca v muzeu, 25. 7. 2025
| Größe | 1,87 m [1] [2] |
|---|---|
| Gewicht | 62 kg [1] [2] |
| Freiheitsgrade | 61 (laut Hersteller) [1] |
Figure 01
Figure AI · USA · seit 2023
eingestelltDer erste humanoide Roboter des US-amerikanischen Unternehmens Figure AI, im März 2023 zunächst nur auf Renderings vorgestellt und im Herbst 2023 beim ersten öffentlichen Gehen gezeigt. Er wurde nie verkauft; im August 2024 löste ihn die zweite Generation Figure 02 ab und später Figure 03.
In der Geschichte der Roboter: 2023 – Die ersten Schritte von Figure 01
Quellen: Figure AI (PR Newswire): Figure emerges from stealth and unveils Figure 01 (2. 3. 2023) · IEEE Spectrum: Figure Promises First General-Purpose Humanoid Robot (2. 3. 2023) · The Robot Report: Figure 01 humanoid takes first public steps · Figure AI (PR Newswire): Figure unveils Figure 02, its second-generation humanoid (6. 8. 2024) · Wikipedie: Figure AI
| Größe | 1,68 m (5 ft 6 in) [1] [2] |
|---|---|
| Gewicht | 60 kg [1] [2] [3] |
| Traglast | 20 kg [1] [2] [3] |
| Akkulaufzeit | 5 h [1] [2] |
Figure 02
Figure AI · USA · seit 2024
eingestelltDie zweite Generation des humanoiden Roboters der Firma Figure AI, vorgestellt im August 2024. Elf Monate lang arbeitete er im BMW-Werk in Spartanburg, und im November 2025 begann die Firma, ihn zugunsten des Modells Figure 03 auszumustern.
In der Geschichte der Roboter: 2024 – Vorstellung von Figure 02 · 2025 – Figure 02 beendet 11-monatigen Einsatz bei BMW
Quellen: PR Newswire – Figure unveils Figure 02 (Pressemitteilung von Figure) · Robotics 24/7 – Figure AI unveils second-generation humanoid robot Figure 02 · Figure – F.02 Contributed to the Production of 30,000 Cars at BMW · Interesting Engineering – Figure humanoid robots retire after 11 months at BMW
| Größe | 1,68 m (5 ft 6 in) [1] [2] |
|---|---|
| Gewicht | 70 kg [1] [2] |
| Traglast | 20 kg [1] [2] |
| Akkulaufzeit | 5 h [1] [2] |
| Geschwindigkeit | 1,2 m/s [1] [2] |
Figure 03
Figure AI · USA · seit 2025
PilotbetriebDie dritte Generation des humanoiden Roboters von Figure AI, vorgestellt am 9. Oktober 2025 und ausgelegt für das KI-Modell Helix, für den Haushalt und für die Serienfertigung im Werk BotQ. Bis April 2026 baute die Firma über 350 Exemplare für die eigene Entwicklung, die Datenerfassung und die Entwicklung kommerzieller Anwendungen.
In der Geschichte der Roboter: 2026 – Figure 03 demonstriert Logistikarbeit bei BMW
Quellen: Figure – Introducing Figure 03 · ITmedia AI+ – Figure 03 · Figure – Ramping Figure 03 Production
| Traglast | 20 kg [1] [2] |
|---|---|
| Akkulaufzeit | 5 h [1] [2] |
| Größe | 5 ft 8 in (ca. 1,73 m) (laut Hersteller) [1] |
| Gewicht | 61 kg (laut Hersteller) [1] |
| Geschwindigkeit | 1,2 m/s (laut Hersteller) [1] |
Phantom MK-1
Foundation Future Industries · USA · seit 2025
PilotbetriebEin Humanoid des San-Francisco-Start-ups Foundation (gegründet 2024) für Industrie und Militär. Er wird in Fabriken und Docks getestet, und 2026 schickte die Firma zwei Exemplare in die Ukraine zur Aufklärungsunterstützung.
Quellen: Foundation – Phantom · NBC Bay Area · CNBC · TIME · SFGATE – erste öffentliche Vorführung von Phantom, 5. 2. 2025 · Wikipedia – Foundation, Inc., Phantom MK-1
| Größe | 1,8 m [1] [2] |
|---|---|
| Gewicht | 80 kg (laut Hersteller) [1] |
| Traglast | 40 kg (laut Hersteller) [1] |
| Freiheitsgrade | 29 (laut Hersteller) [1] |
| Geschwindigkeit | 1,7 m/s (laut Hersteller) [1] |
Fourier GR-2
Fourier · China · seit 2024
PrototypZweite Generation des humanoiden Roboters GR des Shanghaier Unternehmens Fourier, vorgestellt Ende September 2024. Gegenüber GR-1 ist er größer, hat eine abnehmbare Batterie und Hände mit 12 Freiheitsgraden.
Quellen: Fourier / PR Newswire – Fourier Unveils the Next-Generation Humanoid Robot GR-2 · The Robot Report – Fourier launches GR-2 humanoid, software platform · Engineering.com – Fourier Unveils Next-Generation Humanoid Robot GR-2 · Wikipedie – Fourier (company)
| Größe | 1,75 m [1] [2] |
|---|---|
| Gewicht | 63 kg [1] [2] |
| Freiheitsgrade | 53 [1] [2] |
| Traglast | 3 kg (ein Arm) [1] [2] |
| Akkulaufzeit | bis zu 2 h [1] [2] |
Fourier GR-3
Fourier · China · seit 2025
PrototypHumanoider Roboter des Unternehmens Fourier, im August 2025 als „Care-bot“ für Gesellschaft und Pflege vorgestellt. Er hat einen weichen Überzug und ein Interaktionssystem, das Sehen, Hören und Tastsinn verbindet; das Unternehmen plant den Einsatz in Seniorenheimen und Rehabilitationszentren.
Quellen: Fourier / PR Newswire – Meet GR-3: Beyond Function, Designed to Care · TechNode – Fourier Intelligence unveils the „Care-bot“ GR-3
| Größe | 1,65 m [1] [2] |
|---|---|
| Gewicht | 71 kg [1] [2] |
| Traglast | ca. 3 kg (ein Arm) (laut Hersteller) [1] |
| Freiheitsgrade | 55 [1] [2] |
| Akkulaufzeit | ca. 3 h (laut Hersteller) [1] |
| Geschwindigkeit | 6,1 km/h (laut Hersteller) [1] |
N1 (Nexus-01)
Fourier · China · seit 2025
PrototypEine offene zweibeinige Forschungsplattform, die im April 2025 vorgestellt wurde. Die Dokumentation des Herstellers beschreibt Ganzkörpersteuerung, Gehen, Laufen und Treppensteigen. N1 besitzt neben der GR-Reihe eine eigenständige Konstruktion und Dokumentation.
Quellen: Fourier – dokumentace Nexus-01 · Global Times – Geschichte von Fourier und Einführung von N1 im April 2025
| Freiheitsgrade | 23 (laut Hersteller) [1] |
|---|
GR-1
Fourier Intelligence · China · seit 2023
im VerkaufDer erste universelle humanoide Roboter der Shanghaier Firma Fourier Intelligence, die für Reha-Roboter und Exoskelette bekannt ist. Vorgestellt wurde er im Juli 2023 auf der World AI Conference in Shanghai, und Ende 2023 kündigte die Firma eine Serienversion an.
Preis: ab ≈ 4.363.000 CZK (Preisliste des Herstellers)
Quellen: Yicai Global – Fourier Intelligence Debuts General-Purpose Humanoid Robot · IEEE Spectrum – Video Friday: Fourier Intelligence · The Robot Report – Fourier Intelligence launches production version of GR-1
| Größe | 1,65 m [1] [2] [3] |
|---|---|
| Gewicht | 55 kg [1] [2] [3] |
| Freiheitsgrade | 40 [1] [2] [3] |
| Geschwindigkeit | 5 km/h [1] [2] [3] |
| Traglast | 50 kg [1] [2] [3] |
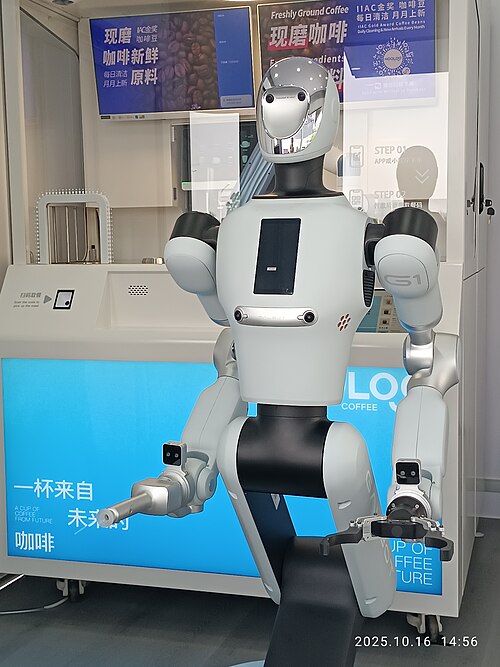
Galbot G1
Galbot (Galaxy General Robot) · China
im VerkaufHalbhumanoider Roboter auf Rädern mit zwei Armen des Pekinger Unternehmens Galbot für Geschäfte, Lager und Apotheken. Im März 2026 begann er, eine Apotheke in Peking zu bedienen, und das Unternehmen erhielt im März 2026 2,5 Milliarden Yuan.
AEON
Hexagon Robotics · Schweiz · seit 2025
PilotbetriebEin industrieller Humanoider auf Rädern mit austauschbaren Werkzeugen für Handhabung, Teileprüfung und Umgebungserfassung. Im Leipziger BMW-Werk übernimmt er Produktionsaufgaben und wird gleichzeitig für weitere Anwendungen trainiert.
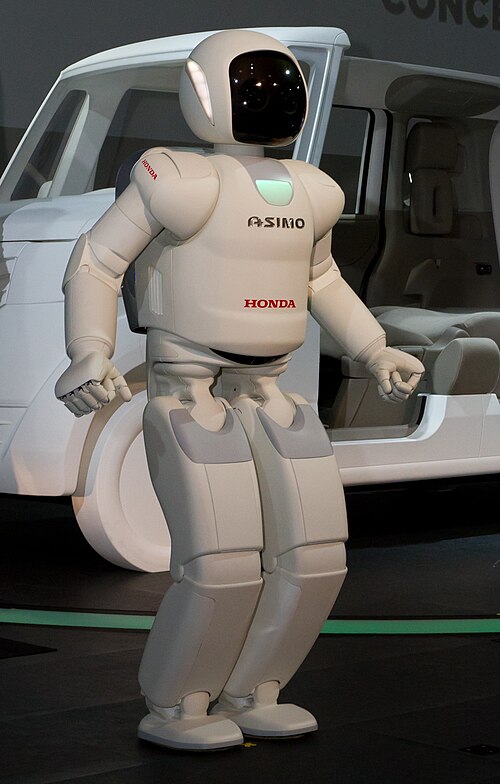
ASIMO
Honda · Japan · seit 2000
eingestelltZweibeiniger humanoider Roboter von Honda, im Jahr 2000 als Höhepunkt der Reihen E und P vorgestellt und schrittweise bis zur Version von 2011 verbessert. Die öffentlichen Auftritte endeten am 31. März 2022.
In der Geschichte der Roboter: 2000 – Honda stellt ASIMO vor · 2005 – Der neue ASIMO arbeitet mit Menschen zusammen · 2011 – Der neue ASIMO mit autonomem Verhalten
Quellen: Honda – History of robotics development · Miraikan – About the End of Demonstrations by Humanoid Robot ASIMO · SoraNews24 – ASIMO retires from performing after 22 years
| Geschwindigkeit | 6 km/h (Laufen, Version 2005) (laut Hersteller) [1] |
|---|
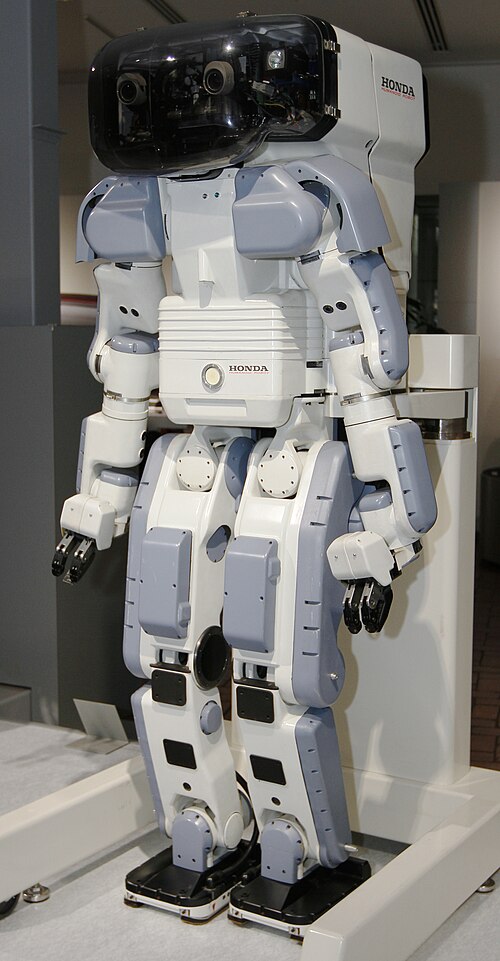
P2
Honda · Japan · seit 1996
eingestelltPrototyp eines humanoiden Roboters von Honda, vorgestellt im Dezember 1996, der erste zweibeinig gehende humanoide Roboter mit Computer, Batterie und Funksteuerung im Rumpf. Im Jahr 2026 zeichnete ihn das IEEE als IEEE Milestone aus, und er ist in der Honda Collection Hall ausgestellt.
In der Geschichte der Roboter: 1996 – Vorstellung des Honda P2
Quellen: Honda – History of robotics development · IEEE Spectrum – 30 Years Ago, Robots Learned to Walk Without Falling · Honda – Honda’s P2 Humanoid Robot (IEEE Milestone)
| Gewicht | 210 kg [1] [2] |
|---|---|
| Größe | 1,82 m (laut Hersteller) [1] |
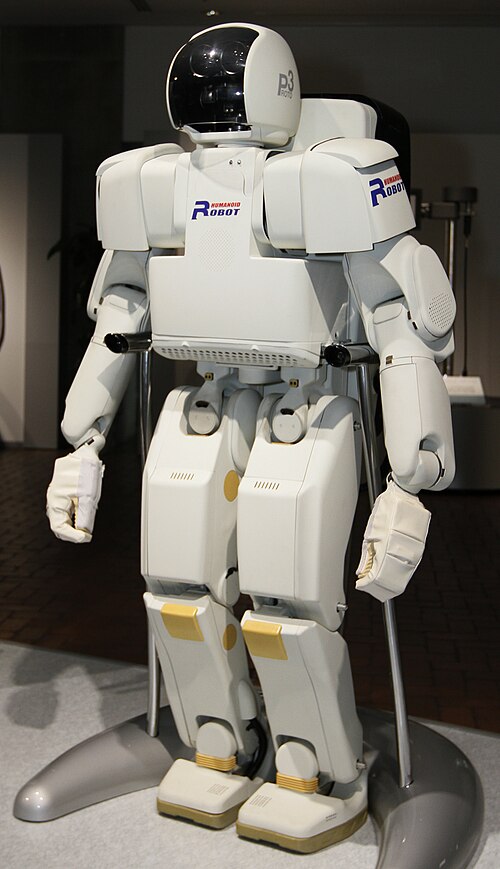
P3
Honda · Japan · seit 1997
eingestelltKleinerer und leichterer Nachfolger des P2, im September 1997 als völlig eigenständiger zweibeiniger humanoider Roboter fertiggestellt. Dank anderer Materialien und verteilter Steuerung näherte er sich einer Größe, die für menschliche Umgebungen geeignet ist, und führte zum Roboter ASIMO.
In der Geschichte der Roboter: 1997 – Fertigstellung des Honda P3
| Größe | 1,6 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 130 kg (laut Hersteller) [1] |
HMND 01 Alpha
Humanoid (SKL Robotics Ltd.) · Großbritannien · seit 2025
PilotbetriebHumanoider Roboter auf Rädern mit zwei Armen des Londoner Unternehmens Humanoid, im September 2025 vorgestellt und in sieben Monaten entwickelt. Er dient Tests in Lagern, in der Logistik und in Geschäften; das Unternehmen bietet ihn nach dem Modell „Roboter als Dienstleistung“ an.
Quellen: Humanoid – Humanoid Unveils the UK’s First Humanoid Robot For Industrial Use · The Robot Report – U.K.-based startup Humanoid unveils HMND 01 Alpha mobile manipulator · Siemens – test HMND 01 Alpha v Erlangenu, 16. 4. 2026 · Heise – Siemens tests autonomous humanoid AI robot, 21. 4. 2026
| Größe | 2,20 m [1] [2] |
|---|---|
| Traglast | 15 kg (mit beiden Armen) [1] [2] |
| Freiheitsgrade | 29 (ohne Endeffektoren) [1] [2] |
| Geschwindigkeit | 7,2 km/h [1] [2] |
Iggy Rob Home
igus · Deutschland · seit 2026
im VerkaufEine Servicevariante des rollenden Humanoiden Iggy Rob für Empfang, Unterricht und den Transport von Gegenständen. Sie verfügt über zwei Arme, ein Display für einfache Gesichtsausdrücke und eine Linearachse zur Erweiterung der Arbeitsreichweite.
Quellen: igus – Vorstellung von Iggy Rob Home, 3. 6. 2026 · Betriebstechnik & Instandhaltung – Iggy Rob Home
| Preis | ab 55 000 EUR (Ankündigung vom Juni 2026) (laut Hersteller) [1] |
|---|---|
| Traglast | 2,5 kg pro ReBeL-Arm in der Grundkonfiguration (laut Hersteller) [1] |
Iggy Rob Industrial
igus · Deutschland · seit 2025
im VerkaufEin Humanoider auf Rädern mit zwei Roboterarmen für Produktion und Logistik. Ursprünglich als Iggy Rob eingeführt, wird er vom Hersteller später als Industrial bezeichnet. Kunden können die Anwendung vor dem Kauf ausprobieren.
Quellen: igus – Vorstellung von Iggy Rob, 7. 5. 2025 · Robotics & Automation News – Iggy Rob na automatica 2025 · igus – Unterscheidung zwischen Industrial und Home, 3. 6. 2026
| Größe | ungefähr 1,70 m (im Jahr 2025 vorgestellte Ausführung) (laut Hersteller) [1] |
|---|
ergoCub
Istituto Italiano di Tecnologia · Italien · seit 2023
PrototypHumanoider Forschungsroboter des IIT, abgeleitet von der Plattform iCub und mit Blick auf Ergonomie entworfen, um die körperliche Belastung von Beschäftigten in Industrie und Krankenhäusern zu verringern. Vorgestellt wurde er am 21. September 2023 in Genua zum 20. Jahrestag des IIT.
Quellen: IIT OpenTalk – A new robot for the first 20 years of IIT · ANSA – IIT celebrates 20th anniversary with worker-friendly robot
| Größe | 1,5 m [1] [2] |
|---|---|
| Gewicht | 55,7 kg [1] [2] |
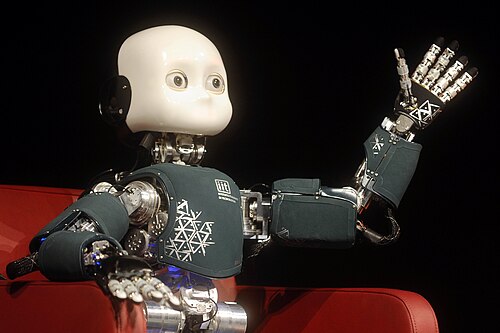
iCub
Istituto Italiano di Tecnologia · Italien
im VerkaufOpen-Source-Forschungsroboter in humanoider Form und in der Größe eines kleinen Kindes, seit 2004 im europäischen Projekt RobotCub und später am IIT für die Forschung zu verkörperter künstlicher Intelligenz entwickelt. Labore können ihn gegen eine Gebühr vom IIT erwerben.
Preis: ab ≈ 4.872.000 CZK (Preisliste des Herstellers)
In der Geschichte der Roboter: 2008 – Erste Version der offenen Plattform iCub
Quellen: IIT – iCub History · IIT – iCub Product catalog · Metta a kol. – The iCub humanoid robot (PerMIS'08)
| Freiheitsgrade | 53 [1] [2] |
|---|---|
| Preis | ca. 250.000 EUR (Richtwert, 2026) (laut Hersteller) [1] |
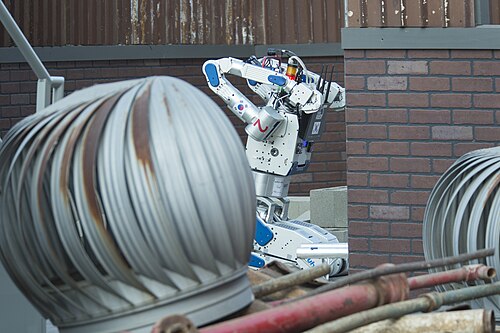
DRC-HUBO
KAIST · Südkorea · seit 2013
PrototypHumanoider Roboter des Teams KAIST und seines Spin-offs Rainbow, der vom Gehen auf Räder in den Knien wechseln kann. Im Juni 2015 gewann er das Finale der DARPA Robotics Challenge und damit einen Preis von 2 Millionen USD.
In der Geschichte der Roboter: 2015 – DRC-Hubo gewinnt den DARPA-Wettbewerb
Forerunner K2 „Bumblebee“
Kepler Robotics (Shanghai Kepler Robotics Co., Ltd.) · China · seit 2024
im VerkaufIndustrieller humanoider Roboter des Shanghaier Unternehmens Kepler, im Oktober 2024 als fünfte Generation seiner Roboter vorgestellt. Der Vorverkauf begann auf der WAIC 2025, die Serienfertigung im September 2025; das Unternehmen nennt Auslieferungen an Kunden und Tests in Fabriken und in der Logistik.
Preis: ab ≈ 813.000 CZK (Schätzung der Medien)
Quellen: Interesting Engineering: China's new humanoid robot boasts 52 degrees of freedom, 8-hour stamina (21. 10. 2024) · Kepler (PR Newswire): K2 "Bumblebee" moves into mass production (26. 9. 2025) · Kepler (PR Newswire): Forerunner K2 completes 8-hour livestream at WAIC 2025, pre-sales · Jiemian Global: China's humanoid robot start-ups race to scale before Tesla arrives · Kepler: Forerunner K2 (offizielle Produktseite)
| Größe | 1,75 m [1] [2] [3] |
|---|---|
| Gewicht | 75 kg [1] [2] |
| Traglast | 30 kg (beide Arme), 15 kg ein Arm [1] [2] [3] |
| Freiheitsgrade | 52 (Entwicklungsversion; Basisversion 30) [1] [2] [3] |
| Akkulaufzeit | 8 h [1] [2] |
| Preis | ab 248.000 CNY (2025, Basiskonfiguration) (laut Hersteller) [1] |
Kuavo
Leju Robotics · China
im VerkaufEin zweibeiniger humanoider Roboter in voller Größe der Firma Leju aus Shenzhen, angebunden an Huaweis Modell Pangu. Laut IPO-Prospekt verkaufte die Firma im Jahr 2025 insgesamt 577 Exemplare der Kuavo-Reihe, im Vergleich zu 32 im Jahr 2024.
| Größe | 1,66 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 55 kg (laut Hersteller) [1] |
| Freiheitsgrade | 22 (ohne Endeffektoren) (laut Hersteller) [1] |
| Akkulaufzeit | 1 h Gehen (laut Hersteller) [1] |
| Geschwindigkeit | 5 km/h (Laufen) (laut Hersteller) [1] |
LimX Oli
LimX Dynamics · China · seit 2025
im VerkaufEin humanoider Roboter in voller Größe für die Forschung zu verkörperter KI, am 30. 7. 2025 in den Versionen Lite, EDU und Super eingeführt. Anfangs wurde er nur im chinesischen Festland verkauft.
| Größe | 1,65 m [1] [2] |
|---|---|
| Freiheitsgrade | 31 [1] [2] |
| Gewicht | max. 55 kg (mit Batterie) (laut Hersteller) [1] |
| Akkulaufzeit | ca. 1,5 h (laut Hersteller) [1] |
| Geschwindigkeit | 5 km/h (laut Hersteller) [1] |
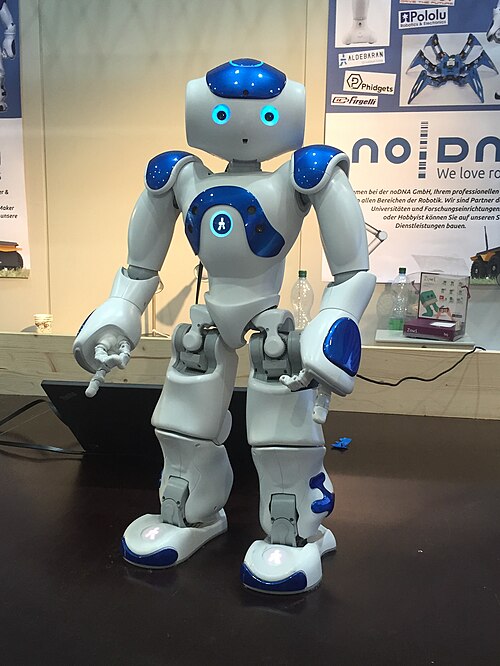
NAO
Maxtronics (Maxvision Technology) · Frankreich
im VerkaufKleiner programmierbarer humanoider Roboter, ursprünglich von der Pariser Firma Aldebaran, vor allem in Bildung und Forschung eingesetzt. Nach der Liquidation von Aldebaran kaufte im Juli 2025 die chinesische Maxvision Technology deren Vermögenswerte, und NAO6 verkauft heute ihre französische Tochterfirma Maxtronics.
Preis: ab ≈ 203.000 CZK (Händlerpreis)
In der Geschichte der Roboter: 2008 – NAO in der Standardliga des RoboCup
Quellen: Maxtronics – Company · The Robot Report – Maxvision buys core robot assets of Aldebaran · Maxtronics – NAO6
| Größe | 58 cm (laut Hersteller) [1] |
|---|---|
| Freiheitsgrade | 25 (laut Hersteller) [1] |
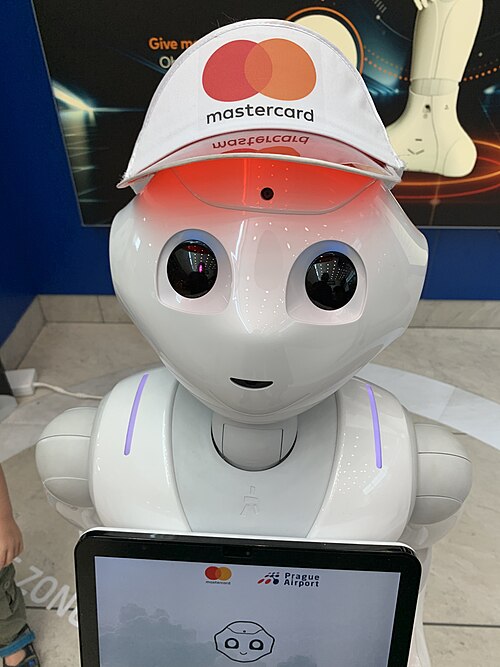
Pepper
Maxvision Technology (aktiva Aldebaran) · China · seit 2014
eingestelltHalbhumanoider Roboter auf einem Radfahrwerk mit Touchscreen auf der Brust, entworfen für die Kommunikation mit Menschen und das Erkennen von Emotionen. Die Produktion wurde in den Jahren 2020–2021 eingestellt, und im Jahr 2025 kaufte die chinesische Firma Maxvision die Rechte und Vermögenswerte der insolventen Aldebaran.
In der Geschichte der Roboter: 2014 – Vorstellung des Roboters Pepper · 2015 – Pepper kommt in den Verkauf
Quellen: Wikipedie – Pepper (robot) · heise online – Pepper and Nao rescued: Maxvision buys insolvent robotics company Aldebaran
| Größe | 1,21 m (laut Hersteller) [1] |
|---|---|
| Gewicht | 29 kg (laut Hersteller) [1] |
MenteeBot
Mentee Robotics (od 2026 součást Mobileye, „Mentee by Mobileye“) · Israel · seit 2024
PrototypHumanoider Roboter des israelischen Unternehmens Mentee Robotics, der im April 2024 aus der Geheimhaltung trat und für Lager, Produktion und später Haushalte bestimmt ist. Das Unternehmen wurde im Jahr 2026 von Mobileye gekauft; für 2026 sind Pilottests bei Kunden geplant und die Fertigung der ersten Serie erst im Jahr 2027.
Quellen: Mentee Robotics (Business Wire): Mentee Robotics Unveils MenteeBot (17. 4. 2024) · Globes: Amnon Shashua unveils MenteeBot humanoid robot · Interesting Engineering: Israel unveils house chore humanoid robot (23. 4. 2024) · The Robot Report: Mobileye to acquire Mentee Robotics for $900M (7. 1. 2026) · MenteeBot: AI First (offizielle Website, „Mentee by Mobileye“)
| Größe | 1,75 m [1] [2] |
|---|---|
| Gewicht | 70 kg [1] [2] |
| Traglast | 25 kg [1] [2] [3] |
| Geschwindigkeit | 1,5 m/s [1] [2] |
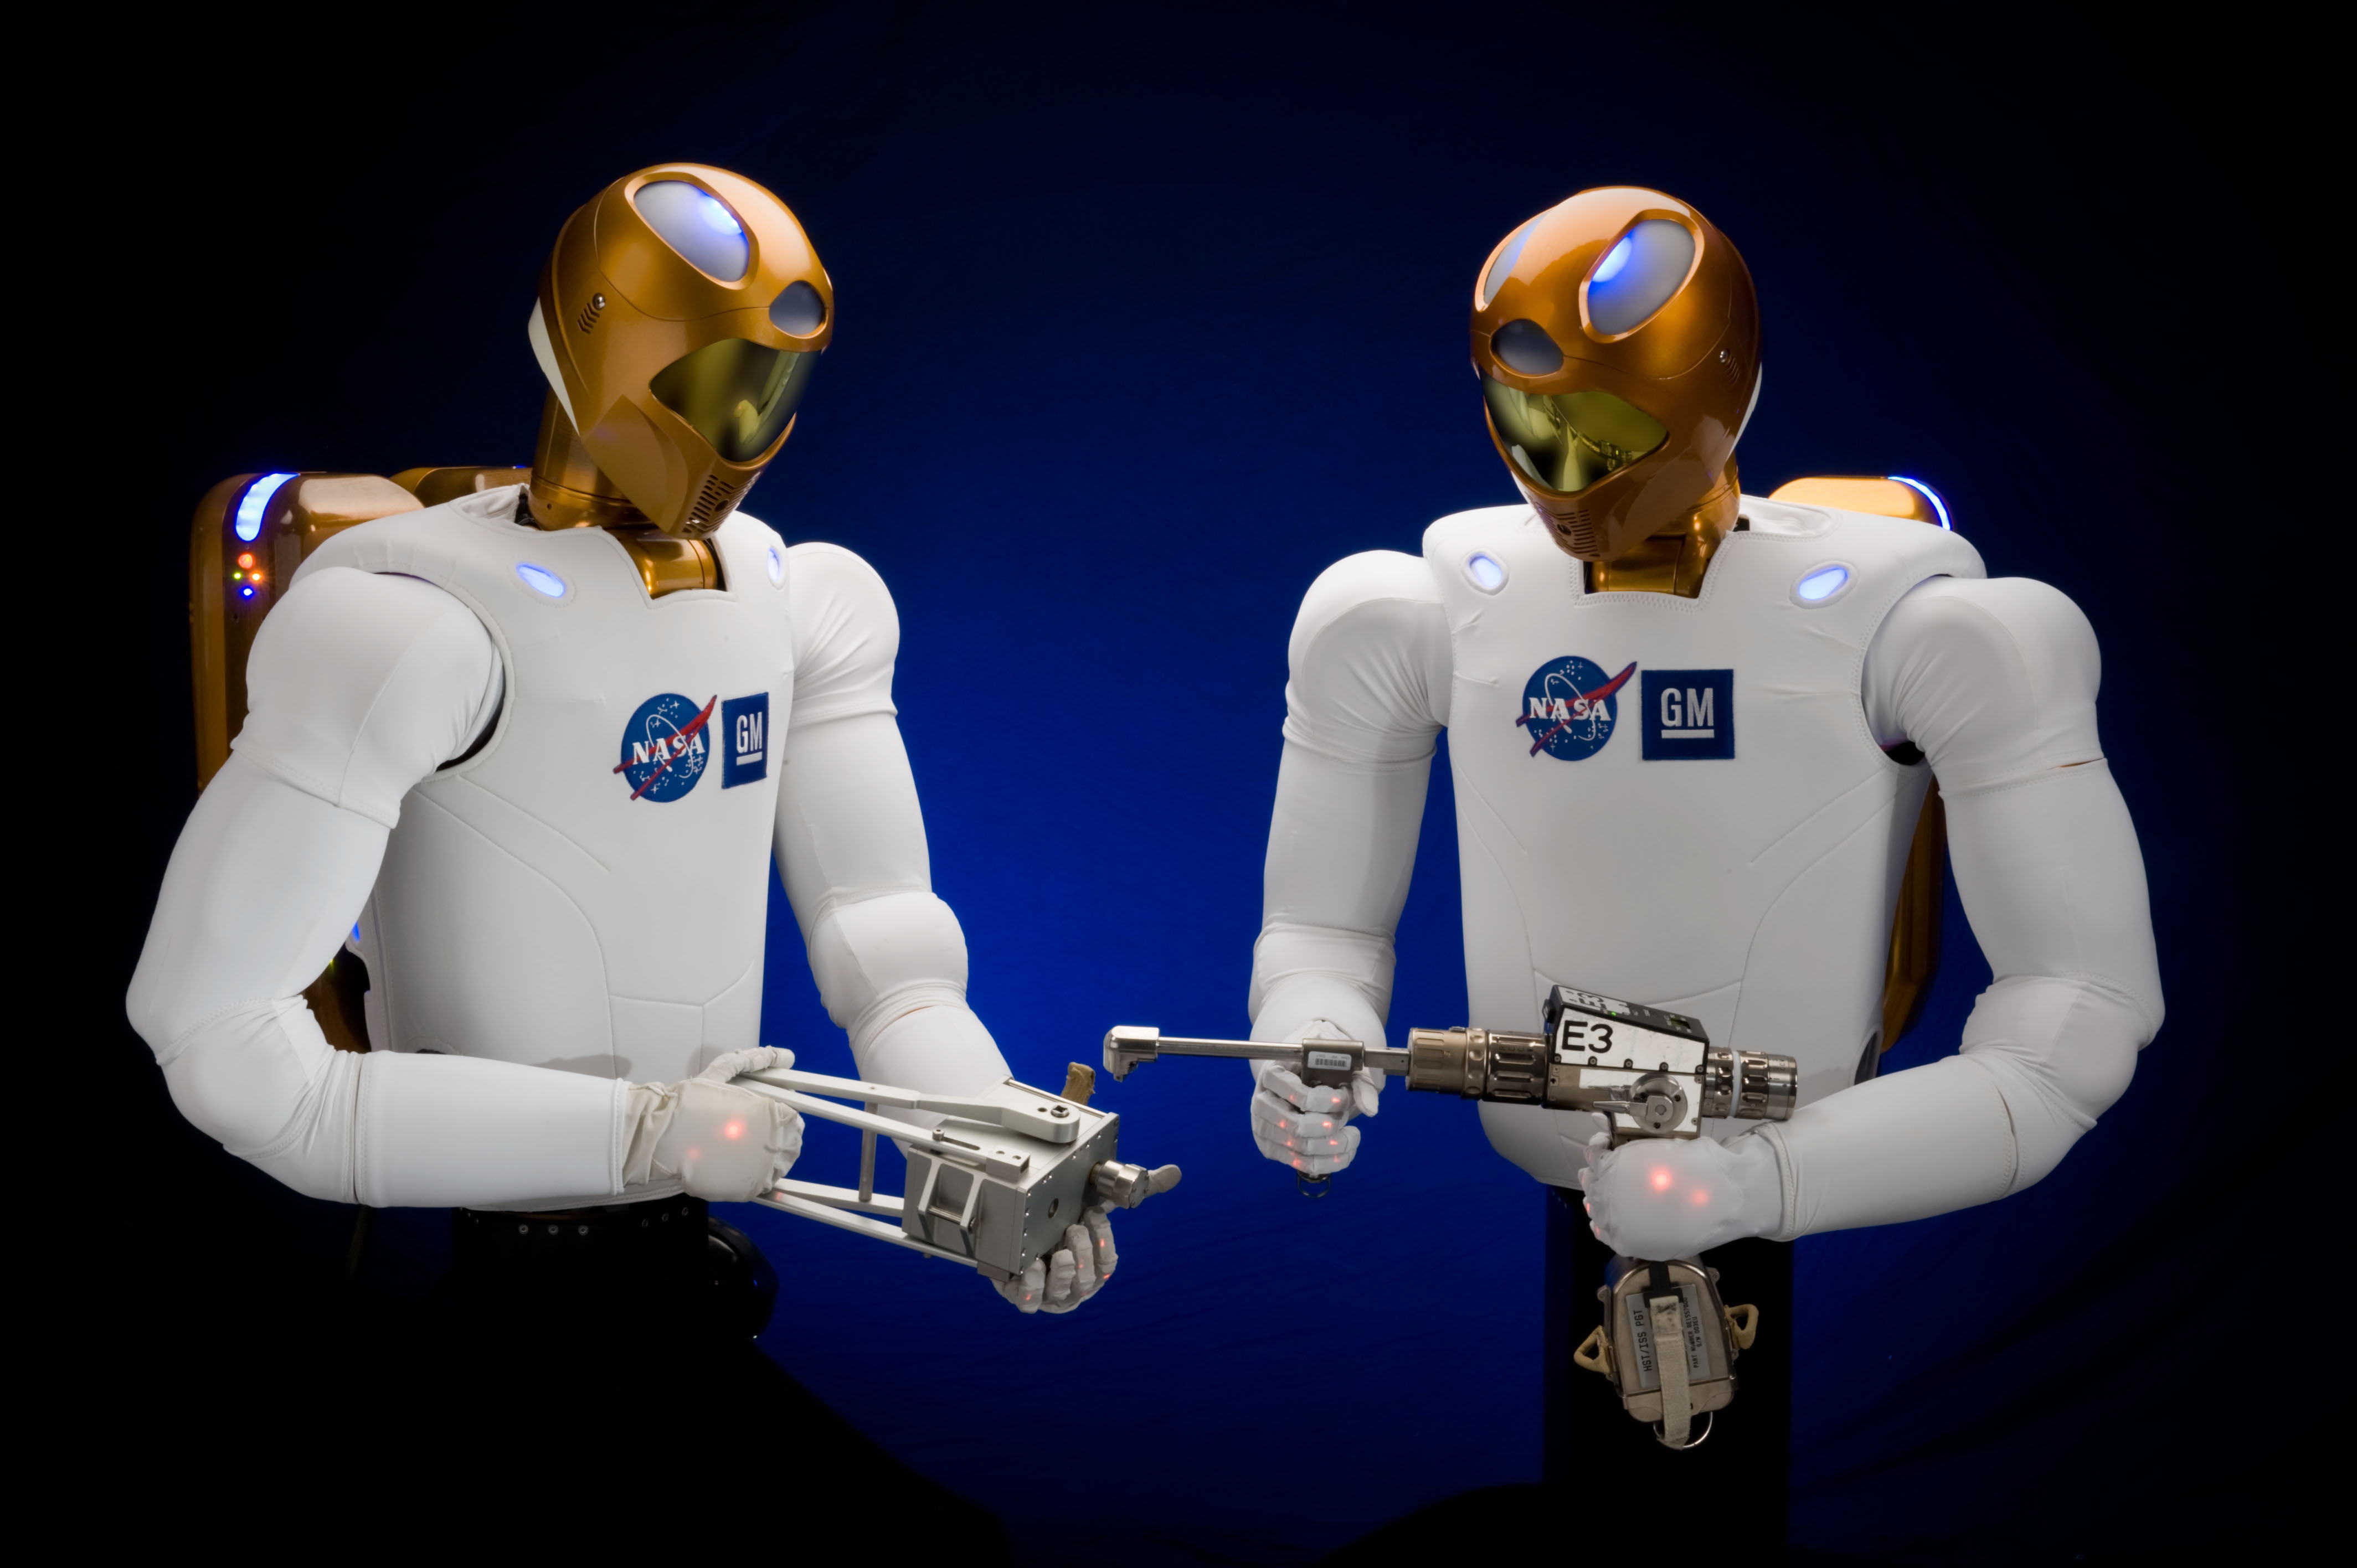
Robonaut 2
NASA · USA · seit 2010
eingestelltGeschickter humanoider Roboter, den die NASA gemeinsam mit General Motors entwickelt hat und der im Jahr 2011 der erste humanoide Roboter im Weltraum wurde. Auf der ISS arbeitete er bis 2018, als er wegen Defekten zur Erde zurückkehrte, und heute ist er im Udvar-Hazy Center ausgestellt.
In der Geschichte der Roboter: 2010 – Vorstellung von Robonaut 2 · 2011 – Robonaut 2 fliegt ins All
Quellen: NASA – NASA to Launch Human-Like Robot to Join Space Station Crew (2010) · NASA – Robonaut 2 · National Air and Space Museum – A Robot Could Be an Astronaut's Best Friend · collectSPACE – Robonaut-2 reunited with its ride into space at Smithsonian
| Freiheitsgrade | 42 (laut Hersteller) [1] |
|---|
Valkyrie (R5)
NASA · USA · seit 2013
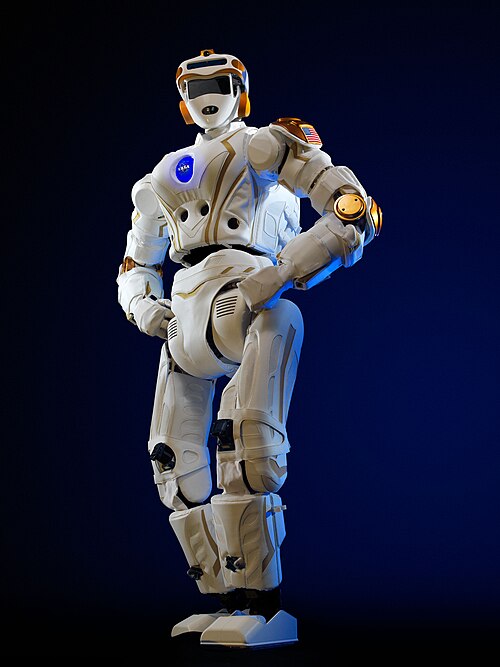
PrototypVollelektrischer humanoider Roboter aus dem Johnson Space Center der NASA, gebaut für die DARPA Robotics Challenge Trials im Jahr 2013. Später verbesserte ihn das Team, und er dient als Forschungsplattform, unter anderem für die Space Robotics Challenge.
In der Geschichte der Roboter: 2013 – Valkyrie der NASA im DARPA-Wettbewerb
| Freiheitsgrade | 44 [1] [2] |
|---|---|
| Größe | 6 ft 2 in (ca. 1,88 m) (laut Hersteller) [1] |
| Gewicht | 300 lb (ca. 136 kg) (laut Hersteller) [1] |
NEURA 4NE1 (3. generace)
NEURA Robotics · Deutschland · seit 2025
im VerkaufDritte Generation des humanoiden Roboters 4NE1 („For Anyone“) des Unternehmens NEURA Robotics aus Metzingen, mit Premiere auf der Messe Automatica im Juni 2025. Er hat den Sensor Omnisensor, sieben Kameras und ein System mit zwei Batterien für den Dauerbetrieb.
Preis: ab ≈ 1.462.000 CZK (Vorbestellung)
Quellen: The Robot Report – NEURA Robotics launches latest cognitive robots, Neuraverse ecosystem · Messe München / automatica – Pressemitteilung NEURA Robotics: dritte Generation des 4NE1 · Wikipedie – Neura Robotics
| Traglast | bis zu 100 kg (Hubkraft der Gelenke) (laut Hersteller) [1] |
|---|
Bumi
Noetix Robotics · China · seit 2025
im VerkaufEin kleiner Humanoid für Endverbraucher der Pekinger Firma Noetix für Familien und Unterricht zu weniger als 10 000 Yuan. Die erste Charge von 500 Stück war in der Vorbestellung in zwei Tagen ausverkauft.
| Größe | 0,94 m [1] [2] |
|---|---|
| Preis | 9 998 CNY (2025) [1] [2] |
REEM
PAL Robotics · Spanien · seit 2012
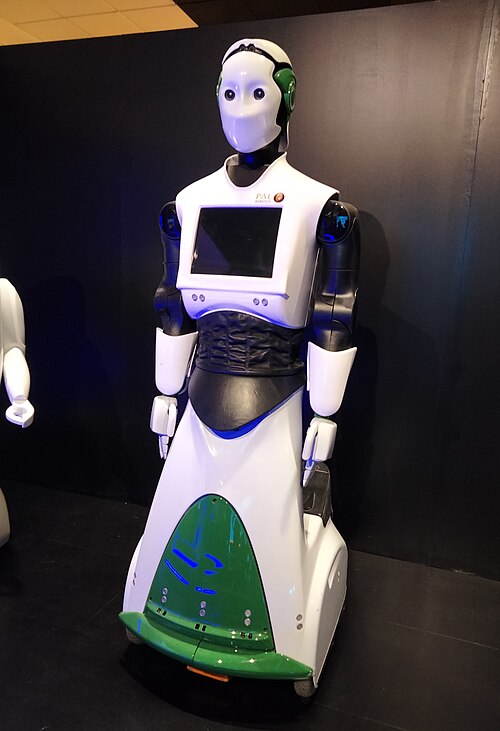
eingestelltHumanoider Serviceroboter der spanischen PAL Robotics auf einem Radfahrwerk, mit Touchscreen am Rumpf sowie beweglichen Armen und Kopf. Er war als Informationspunkt, als Führer und für den Transport kleiner Gegenstände gedacht.
Quellen: PAL Robotics – PAL Robotics launches new humanoid robot prototype REEM · PAL Robotics – Meet REEM, our new service robot! · Wikipedie – REEM · PAL Robotics – Zeitleiste, Debüt von REEM im Jahr 2012
| Größe | 1,65 m (laut Hersteller) [1] |
|---|---|
| Freiheitsgrade | 22 [1] [2] |
| Geschwindigkeit | 5 km/h (laut Hersteller) [1] |
REEM-C
PAL Robotics · Spanien · seit 2013
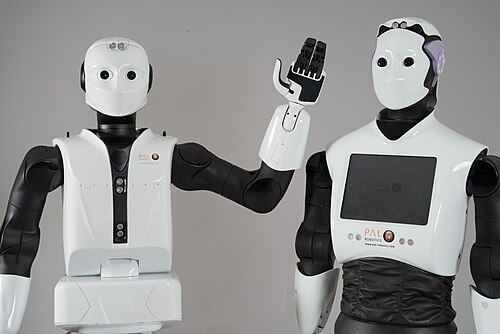
eingestelltZweibeiniger humanoider Roboter in Erwachsenengröße von PAL Robotics, gebaut als vollständig auf ROS basierende Forschungsplattform. Er kann gehen, Treppen steigen und Gegenstände greifen.
Quellen: PAL Robotics – REEM-C · ROS.org – PAL Robotics announces the REEM-C · IEEE ROBOTS Guide – REEM-C · PAL Robotics – Unplug and play with REEM-C humanoid robot!
| Größe | 1,65 m [1] [2] [3] |
|---|---|
| Gewicht | 80 kg [1] [2] |
| Freiheitsgrade | 68 [1] [2] |
| Akkulaufzeit | 3 h Gehen / 6 h im Ruhezustand (laut Hersteller) [1] |
| Geschwindigkeit | bis zu 2,5 km/h (laut Hersteller) [1] |
| Traglast | 1 kg (ausgestreckter Arm) (laut Hersteller) [1] |
TALOS
PAL Robotics · Spanien · seit 2017
im VerkaufZweibeiniger humanoider Forschungsroboter von PAL Robotics mit Drehmomentmessung in den Gelenken, bestimmt für dynamisches Gehen und die Arbeit mit schwereren Werkzeugen in der Industrie. Seine Software basiert auf ROS.
| Größe | 1,75 m [1] [2] |
|---|---|
| Freiheitsgrade | 32 (laut Hersteller) [1] |
| Traglast | 6 kg pro Arm (ausgestreckt) (laut Hersteller) [1] |
| Akkulaufzeit | 1,5 h Gehen / 3 h im Ruhezustand (laut Hersteller) [1] |
Reachy 2
Pollen Robotics (Hugging Face) · Frankreich · seit 2024
im VerkaufEin offener Humanoid für Forschung und Unterricht der Firma Pollen Robotics aus Bordeaux, die Hugging Face im April 2025 kaufte. Er wird unter anderem in Laboratorien der Cornell University und der Carnegie Mellon University eingesetzt.
| Preis | 70 000 USD (2025) [1] [2] |
|---|
RB-Y1
Rainbow Robotics · Südkorea · seit 2024
im VerkaufEin zweihändiger humanoider Manipulator auf einem schnellen Radfahrwerk der Firma Rainbow Robotics aus Daejeon. Die Firma zeigte ihn im März 2024 auf der Messe SF+AW 2024 und veröffentlichte im April 2024 die Spezifikationen.
| Freiheitsgrade | 7 pro Arm [1] [2] |
|---|
RP1 (ROBOTO 01)
RoboParty · China · seit 2026
PrototypEine zweibeinige Plattform für Forschung und Lehre, die auf der IROS vorgestellt wurde. Das Projekt veröffentlicht Konstruktionsunterlagen, Elektronik und Steuerungssoftware. Zur Vorführung gehörte das Halten des Gleichgewichts bei äußeren Stößen.
STAR1
Robot Era · China · seit 2024
PrototypEin zweibeiniger humanoider Roboter der Firma Robot Era, die 2023 aus der Tsinghua-Universität hervorging. Im Oktober 2024 lief er in der Wüste Gobi mit bis zu 3,6 m/s, allerdings mit Schuhen.
| Größe | 1,71 m [1] [2] |
|---|---|
| Gewicht | 65 kg [1] [2] |
| Geschwindigkeit | 3,6 m/s [1] [2] |
Phoenix
Sanctuary AI · Kanada · seit 2023
PrototypDie sechste Generation des universellen humanoiden Roboters der kanadischen Sanctuary AI, gesteuert vom System Carbon und ausgestattet mit Händen mit 20 Freiheitsgraden und taktiler Rückmeldung. Bei der Vorstellung bewegte er sich auf einer Radbasis, nicht auf Beinen.
Quellen: Sanctuary AI – Sanctuary AI Unveils Phoenix · IEEE Spectrum – Sanctuary’s Humanoid Robot Is for General-Purpose Autonomy · TechCrunch – Sanctuary AI’s new humanoid robot stands 5’7" and lifts 55 lb
| Größe | 1,70 m [1] [2] [3] |
|---|---|
| Gewicht | 70,3 kg [1] [2] |
| Traglast | 24,9 kg [1] [2] |
| Geschwindigkeit | 4,8 km/h [1] [2] |
Dobot Atom
Shenzhen Dobot · China · seit 2025
im VerkaufDer erste Humanoid des Herstellers kollaborativer Roboterarme Dobot mit fünffingerigen Händen und Gehen mit angewinkelten Knien. Die Vorbestellung begann im März 2025, und die Firma kündigte die Serienproduktion ab Mitte 2025 an.
| Größe | 1,53 m [1] [2] |
|---|---|
| Gewicht | 62 kg [1] [2] |
| Freiheitsgrade | 41 [1] [2] |
| Preis | ca. 199 000 CNY (2025) [1] [2] |
Optimus
Tesla · USA · seit 2022
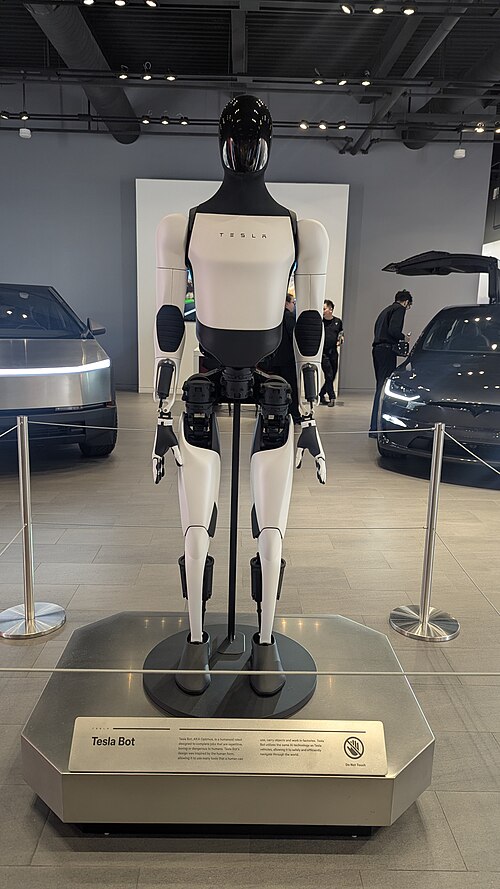
PrototypUniverseller humanoider Roboter von Tesla, im Jahr 2021 angekündigt und erstmals als Prototyp am AI Day 2022 gezeigt. Im Oktober 2026 begann in Fremont seine frühe Produktion; den Verkauf an andere Firmen erwartet Tesla gegen Ende 2027.
In der Geschichte der Roboter: 2026 – Tesla meldet den Produktionsbeginn von Optimus in Fremont
T-HR3
Toyota · Japan · seit 2017
PrototypDie dritte Generation des humanoiden Roboters von Toyota, den ein Operator aus der Ferne über das Master Maneuvering System mit Kraftrückmeldung steuert. Der Roboter hat 32 Achsen mit Drehmomentregelung und zwei Hände mit zehn Fingern.
Quellen: Toyota – Toyota Unveils Third Generation Humanoid Robot T-HR3 · IEEE Spectrum – Toyota Gets Back Into Humanoid Robots With New T-HR3
| Gewicht | 75 kg [1] [2] |
|---|---|
| Freiheitsgrade | 32 [1] [2] |
| Größe | 1,54 m (laut Hersteller) [1] |
UBTECH Walker S2
UBTECH Robotics · China · seit 2025
im VerkaufIndustrieller humanoider Roboter, der laut Hersteller seine Batterie selbst wechseln kann. Im November 2025 startete UBTECH die Serienfertigung und die Auslieferung der ersten Hunderte Exemplare, und die Bestellungen der Walker-Reihe für das Jahr 2025 überstiegen 800 Millionen Yuan.
Preis: ab ≈ 980.000 CZK (Schätzung der Medien)
Quellen: UBTECH / PR Newswire – Walker S2 Begins Mass Production and Delivery · AI Business – UBTech Completes First Mass Humanoid Robot Delivery · UBTECH – Walker S2 (offizielle Seite) · UBTECH – Jahresergebnisse für 2025, Einführung von Walker S2, Seite 3
| Traglast | 15 kg (laut Hersteller) [1] |
|---|
UWORLD U1
UBTECH Robotics · China · seit 2026
PrototypEine Reihe sozialer Humanoider mit biomimetischem Erscheinungsbild, die in Shenzhen vorgestellt wurde. Sie umfasst den Torso U1 Lite und die Ganzkörpervarianten Pro und Ultra. Der Hersteller bietet sie für Gesellschaft, Empfang und die Interaktion mit Menschen an.
| Preis | ab 119 800 CNY für die Reihe (Einführungspreis, Juni 2026) (laut Hersteller) [1] |
|---|
Walker C1
UBTECH Robotics · China · seit 2026
PrototypEin vollwertiger Humanoider mit Schwerpunkt auf Kommunikation und Dienstleistungen im öffentlichen Raum. Der Hersteller bietet anpassbare Bewegungen und eine SDK-Schnittstelle. Der Roboter wurde auf der vierten Lieferkettenmesse CISCE öffentlich vorgestellt.
Walker S
UBTECH Robotics · China · seit 2023
PilotbetriebIndustrieller humanoider Roboter von UBTECH, der sich erstmals am 29. 12. 2023 beim Börsengang des Unternehmens in Hongkong zeigte. Im Jahr 2024 wurde er im Werk des Autoherstellers NIO für die Qualitätskontrolle und das Aufkleben von Emblemen angelernt.
Quellen: UBTECH – As Walker S Strikes the Gong, UBTECH Robotics Becomes the First Humanoid Robot Company Listed on the HKEX · Cailian Press (STAR Market Daily) – UBTech Walker S starts an internship at a car plant · Tencent News (Keji Xingzhe) – interview with UBTech's Jiao Jichao · UBTECH – Walker S
| Größe | 1,70 m [1] [2] |
|---|---|
| Freiheitsgrade | 41 Servogelenke (laut Hersteller) [1] |
Walker S1
UBTECH Robotics · China · seit 2024
PilotbetriebEin Industrie-Humanoid von UBTECH, offiziell im Oktober 2024 vorgestellt, der in Fabriken von BYD und Zeekr ausgebildet wurde. Er arbeitet mit autonomen Logistikfahrzeugen zusammen.
Walker X
UBTECH Robotics · China · seit 2021
im VerkaufZweibeiniger humanoider Serviceroboter von UBTECH, im Jahr 2021 vorgestellt, mit 41 Servogelenken und Fingern an den Händen. Er zeigte Treppensteigen, Schachspielen und Hand-Auge-Koordination.
Preis: ab ≈ 3.247.000 CZK (Händlerpreis)
Quellen: Inceptive Mind – UBTECH Robotics unveils its new intelligent humanoid service robot · Tencent News (Keji Xingzhe) – interview with UBTech's Jiao Jichao · Robot-China.com (via People's Daily Online) – 41 domestically made joints for a robot · UBTECH – Walker X
| Größe | 1,30 m [1] [2] [3] |
|---|---|
| Gewicht | 63 kg [1] [2] [3] |
| Freiheitsgrade | 41 Servogelenke [1] [2] [3] |
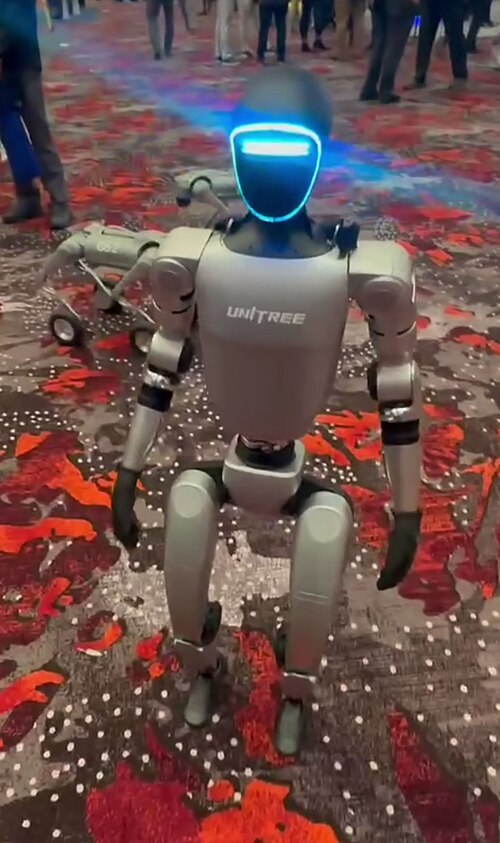
G1
Unitree Robotics · China · seit 2024
im VerkaufKompakter humanoider Roboter aus Hangzhou, der seit 2024 vor allem für Forschung und Lehre zu einem Preis von rund 16.000 USD verkauft wird. In der Version EDU hat er bis zu 43 Freiheitsgrade.
Preis: ab ≈ 294.000 CZK (Preisliste des Herstellers)
In der Geschichte der Roboter: 2024 – Unitree stellt G1 vor
Quellen: Ars Technica – You can now buy a 4-foot-tall humanoid robot for $16K · Unitree Robotics – G1 · Wikipedie – Unitree Robotics
| Größe | 1,32 m (laut Hersteller) [1] |
|---|---|
| Gewicht | ca. 35 kg (laut Hersteller) [1] |
| Traglast | ca. 2 kg (Arm, EDU ca. 3 kg) (laut Hersteller) [1] |
| Freiheitsgrade | 23 (laut Hersteller) [1] |
| Akkulaufzeit | ca. 2 h (laut Hersteller) [1] |
| Preis | ca. 16 000 USD (2024) [1] [2] |
H1
Unitree Robotics · China · seit 2023
im VerkaufDer erste humanoide Roboter von Unitree in voller Größe, vorgestellt im August 2023, mit Gelenkmotoren M107 aus eigener Konstruktion. Der Hersteller gibt eine Bewegungsgeschwindigkeit von 3,3 m/s an.
Preis: ab ≈ 1.963.000 CZK (Preisliste des Herstellers)
In der Geschichte der Roboter: 2023 – Unitree stellt H1 vor
Quellen: The Robot Report – Unitree teases new H1 humanoid robot · Caiwen News – Unitree unveils its first humanoid robot · Unitree Robotics – H1
| Größe | 1,80 m [1] [2] |
|---|---|
| Gewicht | 47 kg [1] [2] |
| Geschwindigkeit | 3,3 m/s (laut Hersteller) [1] |
H2 Plus
Unitree Robotics · China · seit 2026
PrototypEine Forschungsvariante des Humanoiden H2 verbindet den Körper von Unitree, taktile Fünffingerhände von Sharpa und eine Rechenplattform von NVIDIA. Die Referenzkonfiguration dient der Entwicklung und Überprüfung robotischer Fähigkeiten.
| Freiheitsgrade | 75 einschließlich beider Sharpa Wave-Hände (laut Hersteller) [1] |
|---|
H2-X
Unitree Robotics · China · seit 2026
PrototypEin zweibeiniger Humanoider, der in einem Video mit Kampfbewegungen und Szenen zum Schutz eines Menschen gezeigt wurde. Die öffentliche Vorführung vom Oktober 2026 dokumentiert eine Entwicklungsdemonstration, deren vorgesehenen Sicherheitseinsatz der Hersteller beschreibt.
Unitree H2
Unitree Robotics · China · seit 2025
im VerkaufVollwertiger humanoider Roboter des Unternehmens Unitree, im Oktober 2025 vorgestellt und bisher sein größter Roboter. Er hat einen bionischen Kopf mit Gesichtszügen, und der Hersteller bietet ihn zu einem Festpreis an.
Preis: ab ≈ 652.000 CZK (Preisliste des Herstellers)
Quellen: TechNode – Unitree unveils H2 humanoid robot · South China Morning Post – Unitree Robotics unveils next-gen humanoid · Unitree – H2 (offizielle Seite)
| Größe | 1,80 m [1] [2] |
|---|---|
| Gewicht | 70 kg [1] [2] |
| Freiheitsgrade | 31 [1] [2] |
| Akkulaufzeit | ca. 3 h (laut Hersteller) [1] |
| Preis | 29 900 USD (2026) (laut Hersteller) [1] |
Unitree R1
Unitree Robotics · China · seit 2025
im VerkaufLeichter und günstiger humanoider Roboter des Unternehmens Unitree, am 25. Juli 2025 zu einem Preis ab 39.900 Yuan eingeführt. Er hat ein multimodales Sprachmodell für Stimme und Bild und ist vor allem für Entwickler und die Lehre bestimmt.
Preis: ab ≈ 107.000 CZK (Preisliste des Herstellers)
Quellen: Shanghai Metals Market – Unitree releases its third humanoid robot, Unitree R1 · Unitree – R1 (offizielle Seite) · TechNode – Unitree unveils H2 humanoid robot
| Größe | 1,23 m (laut Hersteller) [1] |
|---|---|
| Gewicht | ca. 29 kg (laut Hersteller) [1] |
| Freiheitsgrade | 26 (laut Hersteller) [1] |
| Preis | ab 5 900 USD (2026) (laut Hersteller) [1] |
WABOT-1
Waseda University · Japan · seit 1973
eingestelltHumanoider Roboter der japanischen Waseda-Universität, im Jahr 1973 unter der Leitung von Professor Ichiro Kato fertiggestellt und als erster humanoider Roboter in voller Größe angesehen. Er konnte auf zwei Beinen gehen, einen Gegenstand mit den Händen greifen und einfaches Japanisch sprechen.
In der Geschichte der Roboter: 1973 – Der humanoide Roboter WABOT-1
Isaac 1
Weave Robotics · USA · seit 2026
PrototypEin Haushaltsroboter auf Rädern mit Kopf, höhenverstellbarem Rumpf und zwei Armen. Er ist für die Handhabung von Wäsche und das Aufräumen von Gegenständen vorgesehen. Der Hersteller nimmt Vorbestellungen an und sieht bei schwierigen Aufgaben Fernunterstützung vor.
Quellen: Weave Robotics – Isaac 1, Spezifikationen und Vorbestellungen · TechRadar – Vorstellung von Isaac 1, 2. 7. 2026
| Preis | Angekündigter Preis von 7 999 USD oder Abonnement für 449 USD monatlich (laut Hersteller) [1] |
|---|---|
| Akkulaufzeit | 8 Stunden laut Hersteller (laut Hersteller) [1] |
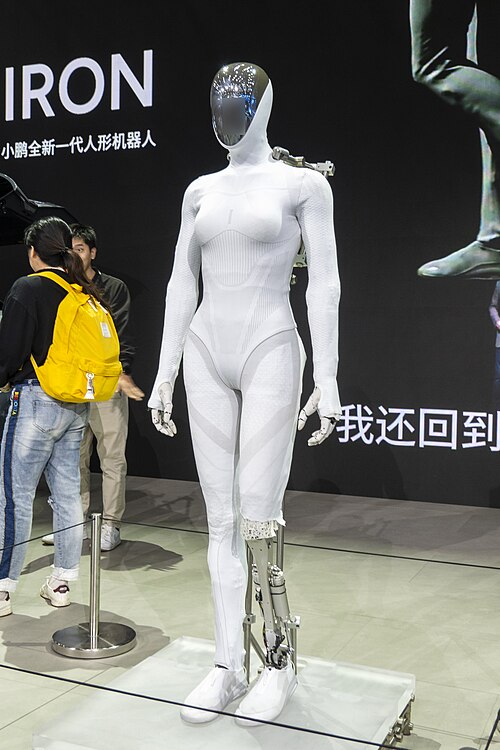
IRON
XPENG · China · seit 2024
PilotbetriebHumanoider Roboter des chinesischen Autoherstellers XPENG, vorgestellt am AI Day im November 2024 und in dessen Werk in Kanton eingesetzt. Im September 2026 nahm XPENG eine Produktionslinie für die neue Generation in Betrieb und will die Serienproduktion bis Ende 2026 beginnen.
In der Geschichte der Roboter: 2026 – IRON verlässt die neue Produktionslinie von XPeng
Quellen: XPENG – XPENG AI Day 2024 (Pressemitteilung) · Pandaily – XPeng Iron L3 Humanoid Robot Will Be Mass-Produced Next Year · Sina Tech (IT Home) – Xpeng AI robot Iron debuts · XPENG – XPENG IRON Humanoid Robot Now Walks Off the Production Line
| Größe | 1,78 m [1] [2] |
|---|---|
| Gewicht | 70 kg [1] [2] |
| Freiheitsgrade | 62 aktive (1. Generation) [1] [2] |
| Freiheitsgrade | 76 (neue Generation, 21 pro Hand) (laut Hersteller) [1] |
Robotervergleich
Katalogangaben nebeneinander; die Quellen stehen auf den Roboterkarten und in den Roboterdetails. Den Link zu dieser Seite können Sie weitergeben.
Wissenswertes und Rekorde
Berechnet aus den geprüften Angaben des Katalogs und der Geschichte der Roboter. Klicken Sie auf einen Roboter, um die Quellen zu sehen.
bis zu 100 kg(Hubkraft der Gelenke)Höchste TraglastNEURA 4NE1 (3. generace) (NEURA Robotics)laut Hersteller
8 hLängste AkkulaufzeitForerunner K2 „Bumblebee“ (Kepler Robotics (Shanghai Kepler Robotics Co., Ltd.))
1206Ältester Meilenstein in der Geschichte der RoboterAl-Dschazaris Buch des Wissens von sinnreichen mechanischen Vorrichtungen
27 von 78Roboter aus dem Katalog sind im Verkauf
ChinaLand mit den meisten Robotern im Katalog (35)
UBTECH RoboticsFirma mit den meisten Robotern im Katalog (6)
Glossar der Begriffe
- Akkulaufzeitbattery runtime
Die Zeit, die ein Roboter mit einer Akkuladung arbeiten kann. Sie hängt von der Kapazität des Akkus und vom Verbrauch bei der jeweiligen Tätigkeit ab, zum Beispiel beim Gehen, beim Tragen von Lasten oder beim Warten.
- Aktoractuator
Ein Gerät, das zugeführte Energie in Bewegung oder Kraft umwandelt. In einem Roboter beugt es zum Beispiel ein Gelenk oder öffnet einen Greifer.
- Autonomieautonomy
Die Fähigkeit eines Roboters, Aufgaben ohne laufende Steuerung durch einen Menschen auszuführen. Ihr Umfang hängt von der Aufgabe und der Umgebung ab; selbstständiges Gehen bedeutet noch nicht, dass die ganze Arbeit selbstständig bewältigt wird.
- Bestärkendes Lernenreinforcement learning
Eine Methode, bei der ein System lernt, Aktionen nach den Belohnungen zu wählen, die es für deren Ergebnisse erhält. So kann ein Roboter in der Simulation durch Ausprobieren verschiedener Vorgehensweisen nach und nach Gehen oder Handhabung lernen.
- Bipedale Fortbewegungbipedal locomotion
Gehen auf zwei Beinen, bei dem der Roboter die Stütze wechselt und das Gewicht zwischen den Füßen verlagert. Es erfordert die Abstimmung der Gelenkbewegungen und das laufende Halten des Gleichgewichts.
- Digitaler Zwillingdigital twin
Ein digitales Modell einer bestimmten Maschine oder eines Arbeitsplatzes, das mit Daten aus deren tatsächlichem Betrieb verbunden ist. Es hilft, den Zustand der Anlage zu überwachen, Änderungen zu erproben und ihre Auswirkungen abzuschätzen.
- Drehmomenttorque
Eine Größe, die die Drehwirkung einer Kraft um eine Achse beschreibt. Sie hängt von der Größe der Kraft und von der Länge ihres Hebelarms ab; in einem Robotergelenk bestimmt sie, wie stark der Antrieb gegen die Belastung wirkt.
- Dynamisches Gleichgewichtdynamic balance
Das Halten der Stabilität während der Bewegung durch laufende Änderungen von Haltung, Kräften und Schritten. So kann der Roboter einen Schritt oder eine Störung bewältigen, auch wenn er in einer bestimmten Momentanposition nicht reglos stehen könnte.
- Encoderencoder
Ein Sensor, der eine Position oder Positionsänderung in ein elektrisches Signal umwandelt. In einem Robotergelenk hilft er, den Drehwinkel zu bestimmen, und liefert Rückmeldung für die präzise Bewegungssteuerung.
- End-to-End-Steuerungend-to-end control
Ein Ansatz, bei dem ein Modell lernt, Eingaben wie Bilder und eine Aufgabenstellung als Ganzes in Ausgabeaktionen umzusetzen. Die Ausgabe können Bewegungsziele sein, die dann die Motorsteuerung weiterverarbeitet.
- Endeffektorend effector
Der Arbeitsteil am Ende eines Roboterarms, der direkt auf die Umgebung einwirkt. Das kann zum Beispiel ein Greifer, eine Roboterhand oder ein Werkzeug für eine bestimmte Tätigkeit sein.
- Foundation Model für Roboterrobotics foundation model
Ein KI-Modell, das vorab mit einer breiten Palette von Daten und Aufgaben trainiert wurde und sich weiter an verschiedene robotische Tätigkeiten anpassen lässt. Es bietet eine gemeinsame Grundlage an Fähigkeiten, garantiert aber nicht die Bewältigung jeder beliebigen Aufgabe.
- Freiheitsgraddegree of freedom (DOF)
Eine unabhängige Art, wie sich ein Körper oder Mechanismus bewegen kann, zum Beispiel eine Drehung um eine Achse. Die Zahl der Freiheitsgrade gibt an, wie viele unabhängige Koordinaten nötig sind, um seine Lage zu beschreiben.
- Hydraulischer Antriebhydraulic actuation
Ein Antrieb, der Energie über eine Druckflüssigkeit auf Zylinder oder Hydromotoren überträgt. Er kann große Kräfte erzeugen, benötigt aber auch eine Druckquelle, Leitungen und Dichtungen.
- Imitationslernenimitation learning
Eine Methode, bei der ein Roboter aus Vorführungen der richtigen Ausführung einer Aufgabe lernt. Die Vorführungen können zum Beispiel aus der Teleoperation stammen und dienen dazu, ein Vorgehen für ähnliche Situationen zu lernen.
- Inertiale Messeinheit (IMU)inertial measurement unit (IMU)
Eine Gruppe von Sensoren, die Beschleunigung und Winkelgeschwindigkeit misst, also wie schnell sich ein Körper dreht. Die Steuerung schätzt aus diesen Daten die Neigung und Bewegungsänderungen des Roboters, was beim Halten des Gleichgewichts hilft.
- Kollaborativer Robotercollaborative robot
Ein Roboter, der für die Zusammenarbeit mit Menschen in einem gemeinsamen Arbeitsbereich entworfen ist. Ein sicherer Betrieb hängt auch vom Werkzeug, von der Aufgabe und von der Risikobeurteilung des gesamten Arbeitsplatzes ab.
- Kraftsensorforce sensor
Ein Sensor, der die einwirkende Kraft misst. Ein Roboter kann ihn zum Beispiel zur Regelung der Andruckkraft bei der Handhabung nutzen; kombinierte Kraft-Momenten-Sensoren messen auch die Drehwirkung von Kräften.
- Lidarlight detection and ranging (lidar)
Ein Sensor, der mit Laserlicht die Entfernung zu umliegenden Oberflächen misst. Aus vielen Messungen erstellt er ein räumliches Abbild, das der Roboter zur Orientierung und zum Ausweichen vor Hindernissen nutzt.
- Modellprädiktive Regelung (MPC)model predictive control (MPC)
Eine Regelung, die mit Hilfe eines Modells die nahe zukünftige Bewegung vorhersagt und unter Berücksichtigung von Zielen und Einschränkungen geeignete Aktionen sucht. Den Plan berechnet sie laufend anhand neuer Messungen neu, zum Beispiel beim Ausbalancieren eines Roboters.
- Nullmomentpunkt (ZMP)zero moment point (ZMP)
Ein Punkt in der Ebene des Untergrunds, bezüglich dessen das resultierende Kippmoment der auf den Roboter wirkenden Kräfte null ist. Beim Gehen auf ebener Fläche hilft er der Steuerung, die Bewegung so zu planen, dass der Roboter die Stütze der Füße behält.
- Piloteinsatzpilot deployment
Ein begrenzter Probeeinsatz eines Roboters im echten Betrieb. Er dient dazu, Nutzen, Zuverlässigkeit und Sicherheit vor einer möglichen Ausweitung zu prüfen.
- Planetengetriebeplanetary gearbox
Ein Getriebe mit einem zentralen Zahnrad, um das kleinere Räder innerhalb eines Zahnkranzes kreisen. In Roboterantrieben kann es die Drehzahl des Motors senken und das verfügbare Drehmoment erhöhen.
- Quasi-Direktantriebquasi-direct drive
Ein Antrieb, der einen Motor mit einem Getriebe mit kleinem Übersetzungsverhältnis verbindet. Er ermöglicht eine schnelle Reaktion auf Kontakt mit der Umgebung und erleichtert die Kraftregelung, erfordert aber einen Motor, der ein ausreichendes Drehmoment liefern kann.
- Robot as a Service (RaaS)robot as a service (RaaS)
Eine Form der Bereitstellung eines Roboters, bei der der Kunde statt eines direkten Kaufs für dessen Nutzung oder die geleistete Arbeit bezahlt. Zum Service können auch Wartung, Software und Betriebsunterstützung gehören.
- Roboterhandrobotic hand
Bei humanoiden Robotern der Teil am Ende des Arms, der zum Greifen und Handhaben von Gegenständen dient, oft mit beweglichen Fingern ausgestattet. Ihre Fähigkeiten hängen von Konstruktion, Sensoren und Art der Steuerung ab.
- Servomotorservomotor
Ein Motor, der zusammen mit einem Sensor und einem Regler eingesetzt wird, der Soll- und Istzustand vergleicht und den Antrieb anpasst. Dank dieser Rückmeldung lässt sich zum Beispiel die Position oder Geschwindigkeit eines Gelenks präzise steuern.
- Sicherheitsnormsafety standard
Ein Dokument, das Anforderungen oder Verfahren zur Verringerung von Risiken bei Entwurf und Nutzung von Geräten festlegt. Bei Robotern hilft es zum Beispiel, gefährlichen Kontakt mit Menschen zu verhindern; die Erfüllung der Norm allein garantiert nicht die Sicherheit in jeder Situation.
- Simulatorsimulator
Ein Programm, das einen Roboter, seine Umgebung und ihre Wechselwirkung nachbildet. Es ermöglicht, Steuerungen zu erproben und Fähigkeiten zu lernen, ohne die echte Maschine abzunutzen, doch die Ergebnisse müssen in der Realität überprüft werden.
- Taktiler Sensortactile sensor
Ein Berührungssensor, der Kontakt und je nach Ausführung auch Druck oder Scherkräfte erfasst. An einer Roboterhand hilft er, den Griff anzupassen, damit der Gegenstand nicht herausrutscht oder beschädigt wird.
- Teleoperationteleoperation
Die Fernsteuerung eines Roboters durch einen Menschen mit Hilfe von Bedienelementen oder Bewegungserfassung. Der Operator erhält Informationen zum Beispiel von den Kameras des Roboters und steuert danach dessen Tätigkeit.
- Tiefenkameradepth camera
Eine Kamera, die zusätzlich zum Bild oder an seiner Stelle die Entfernung einzelner Teile der Szene liefert. Mit ihr schätzt der Roboter Form und Lage von Gegenständen und erkennt Hindernisse im Raum.
- Übertragung von der Simulation in die Realität (Sim-to-Real)sim-to-real transfer
Die Übertragung einer Fähigkeit oder eines Steuerungsverfahrens aus einer virtuellen Umgebung auf einen echten Roboter. Dabei müssen Unterschiede zwischen Modell und Realität bewältigt werden, zum Beispiel bei Reibung, Messung oder dem Ansprechverhalten der Motoren.
- VLA-Modell (Vision-Language-Action)vision-language-action model
Ein KI-Modell, das Bildeingaben, sprachliche Anweisungen und Aktionen des Roboters verbindet. Es kann zum Beispiel aus dem Bild eines Tisches und einer gesprochenen Aufgabe die Bewegungen vorschlagen, die zum Greifen eines Gegenstands nötig sind.
- Wellgetriebestrain wave gearing
Ein Getriebe, in dem sich ein elastisches Zahnrad gezielt verformt und in einen festen Zahnkranz eingreift. Es ermöglicht eine große Untersetzung auf kleinem Raum und eine präzise Bewegung von Robotergelenken.