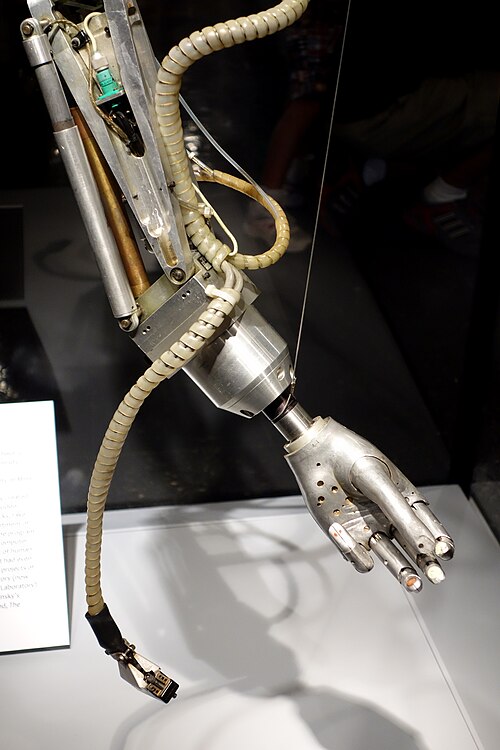
um 1968
Minskys Tentakelarm
Vereinigte Staaten · Robotik
Marvin Minsky entwickelte um 1968 am MIT einen zwölfgelenkigen hydraulischen Arm, der sich wie der Tentakel eines Kraken bewegte und um Hindernisse herumgreifen konnte. Gesteuert wurde er von einem Computer DEC PDP-6. [1][2][3][4]
Quellen