Historia de los robots
Las ideas sobre seres artificiales van desde los autómatas de la Antigüedad hasta los humanoides actuales. En ese camino estuvo también la obra R.U.R. de Čapek, que dio al mundo la palabra robot.
Precursores (hasta 1919)
1206
RobóticaEl Libro del conocimiento de los ingeniosos dispositivos mecánicos de al-Jazari
En 1206 el ingeniero al-Jazari entregó a su sultán un libro en el que describió y dibujó con detalle decenas de sus máquinas, como relojes de agua y autómatas. Es uno de los testimonios más importantes de la ingeniería mecánica medieval.
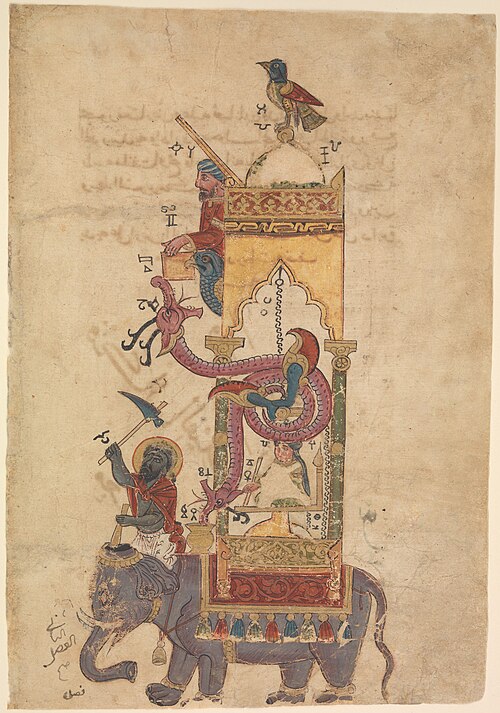
al-Jazari · CC0 · fuente
hacia 1495
HumanoideEl caballero mecánico de Leonardo
Hacia 1495, en Milán, Leonardo da Vinci diseñó para el duque Ludovico Sforza un caballero mecánico con armadura que debía sentarse, mover los brazos y la cabeza y abrir la visera. Del diseño solo se conservan fragmentos de bocetos en el Codex Atlanticus.
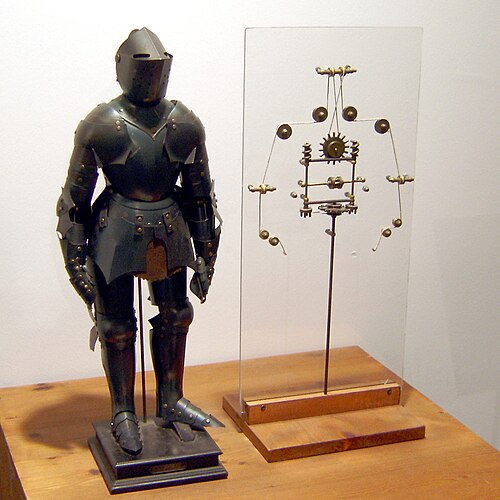
Photo by Erik Möller. Leonardo da Vinci. Mensch - Erfinder - Genie exhibit, Berlin 2005. · Public domain · fuente
Fuentes: Medievalists.net: Renaissance Robotics: Leonardo da Vinci's Lost Knight and Enlivened Materiality · Mark Elling Rosheim (Ross-Hime Designs): Leonardo's programmable automaton, a reconstruction · Springer: Rosheim, Leonardo's Lost Robots – kapitola Leonardo's Knight · Moran, M. E.: Evolution of robotic arms (Journal of Robotic Surgery, PMC) · Wikipedie: Leonardo's robot1738
HumanoideEl flautista de Vaucanson y su descripción
En 1738 Jacques de Vaucanson presentó a la Academia de Ciencias de París un autómata de forma humana que tocaba la flauta, y publicó su descripción, Le mécanisme du fluteur automate. En el acta del 30 de abril de 1738, la Academia valoró cómo la máquina imitaba los dedos, el aliento y los labios del intérprete.
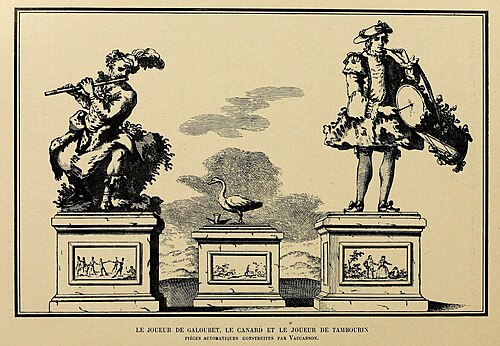
Jacques de Vaucanson · Public domain · fuente
1774
HumanoidePresentación de los autómatas Jaquet-Droz
En La Chaux-de-Fonds se presentaron los autómatas el Escritor, el Dibujante y la Música. Las figuras mecánicas imitaban la escritura, el dibujo y la interpretación de un instrumento de teclado.
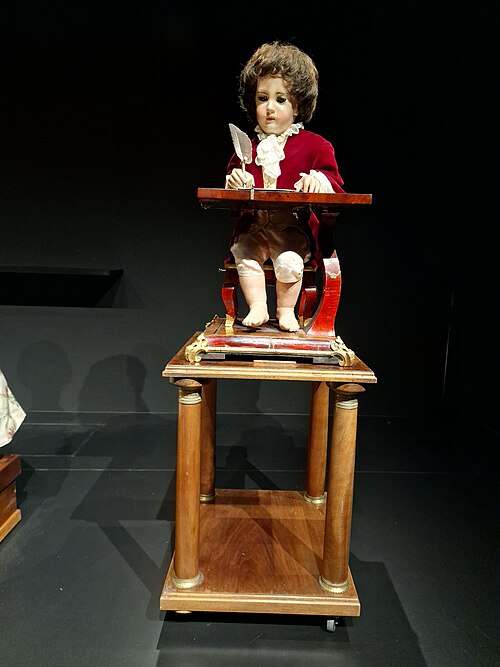
Gre regiment · CC BY-SA 4.0 · fuente
hacia 1800
HumanoideEl autómata dibujante y escritor de Maillardet
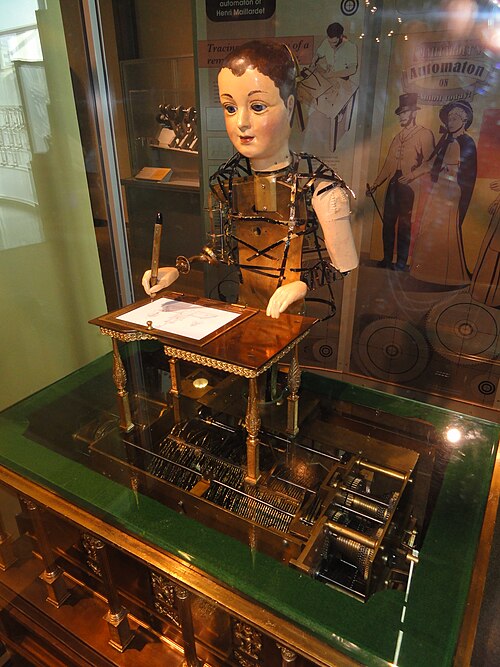
El mecánico suizo Henri Maillardet construyó en Londres, hacia 1800, un autómata con forma de niño capaz de hacer cuatro dibujos y escribir tres poemas. Tiene la mayor «memoria» de todas las máquinas de este tipo y hoy pertenece al Franklin Institute de Filadelfia.
Daderot · Public domain · fuente
1898
RobóticaEl barco de Tesla controlado por radio
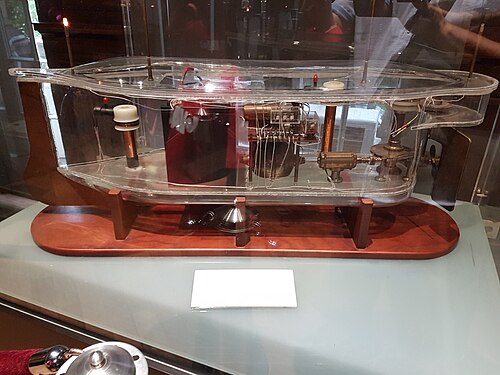
En 1898, en una exposición de electrotecnia en el Madison Square Garden de Nueva York, Nikola Tesla dirigió un modelo de barco mediante señales de radio. Fue la primera demostración pública de control remoto inalámbrico; la patente n.º 613 809 se le concedió el 8 de noviembre de 1898.
Boban Markovic · CC BY-SA 4.0 · fuente
La palabra robot (1920–1959)
1920
CulturaKarel Čapek: R.U.R.
En noviembre de 1920 se publicó en Praga la obra de teatro de Karel Čapek R.U.R. (Rossumovi univerzální roboti), que dio al mundo la palabra robot. Se estrenó en el Teatro Nacional el 25 de enero de 1921.
Unknown author Unknown author · Public domain · fuente
1927
CulturaLa mujer robot de la película Metropolis
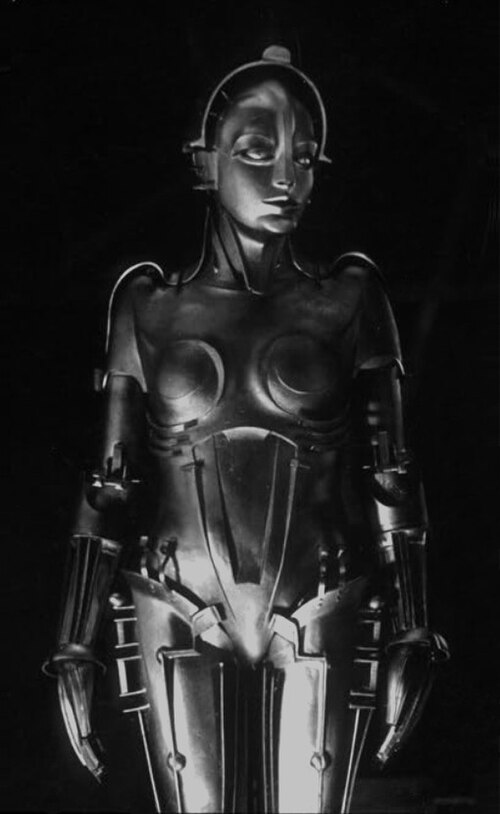
Se estrenó la película Metropolis, del director Fritz Lang. Su autómata femenino es uno de los personajes centrales de la historia sobre una sociedad industrial dividida.
Horst von Harbou · Public domain · fuente
1928
HumanoideEric, el primer robot británico
En septiembre de 1928, el robot Eric inauguró una exposición de modelismo en los Royal Horticultural Halls de Londres en lugar del duque de York. Lo construyeron el capitán W. H. Richards y Alan Reffell; podía ponerse de pie, hacer una reverencia, mover los brazos y pronunciar un discurso.
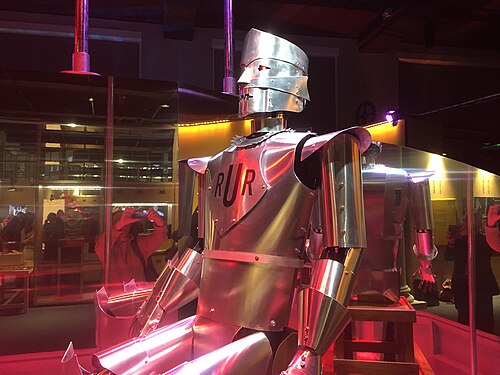
Matt Brown from London, England · CC BY 2.0 · fuente
1939
HumanoideWestinghouse presenta a Elektro
La empresa Westinghouse mostró en la Exposición Universal de Nueva York de 1939 el robot humanoide Elektro. Respondía al ritmo de las órdenes de voz y contaba chistes grabados en discos de gramófono; lo acompañaba el perro robótico Sparko.
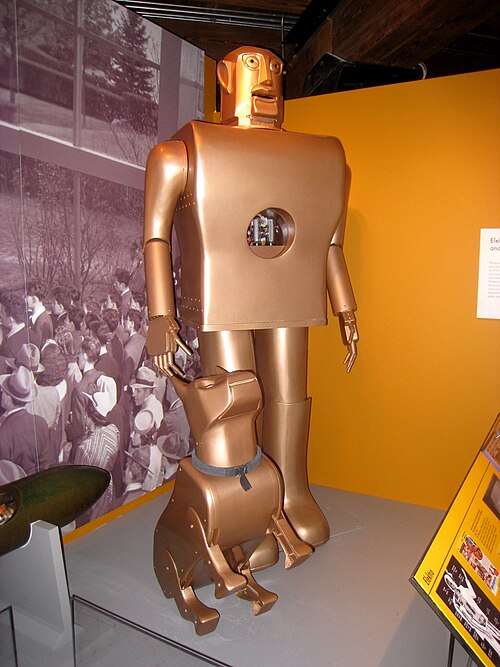
Daderot · Public domain · fuente
1942
CulturaEl relato de Asimov Runaround
En marzo de 1942 se publicó en la revista Astounding el relato de Isaac Asimov Runaround, en el que se formularon explícitamente por primera vez las tres leyes de la robótica. Estas influyeron después con fuerza en la ciencia ficción y en los debates posteriores sobre robótica e inteligencia artificial.
1950
CulturaIsaac Asimov: Yo, robot
Se publicó el libro Yo, robot, que reunió los relatos de robots de Asimov. A través de la ficción explora las relaciones entre las personas y las máquinas.
Primeras máquinas (1960–1985)
1961
RobóticaUnimate en una fábrica de automóviles
En 1961 comenzó a trabajar en la planta de General Motors en Trenton, en el estado de Nueva Jersey, el Unimate, el primer robot industrial instalado en una línea de producción. Extraía piezas fundidas de una máquina de fundición a presión, un trabajo peligroso y monótono.
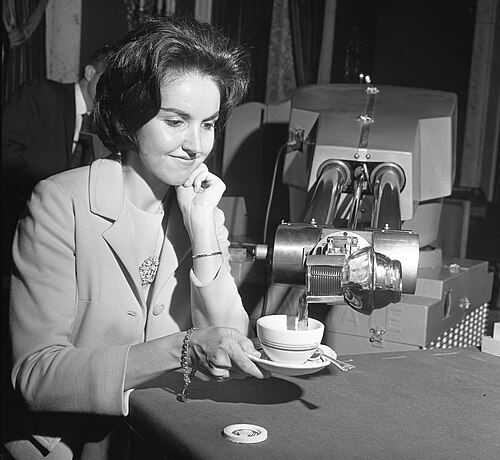
Frank Q. Brown, Los Angeles Times · CC BY 4.0 · fuente
1963
RobóticaEl brazo Rancho en Stanford
El brazo Rancho, de seis articulaciones, se creó en el hospital Rancho Los Amigos de Downey, en California, como ayuda para personas con discapacidad. En 1963 lo adquirió la Universidad de Stanford y se convirtió en uno de los primeros brazos robóticos controlados por computadora.
1965
RobóticaEl brazo neumático Orm
En 1965, Victor Scheinman y Larry Leifer construyeron en Stanford el brazo Orm («serpiente» en noruego), accionado por aire: se movía inflando 28 bolsas situadas entre siete discos metálicos. Es uno de los primeros intentos de un brazo controlado directamente por computadora, pero se abandonó por la imprecisión de sus movimientos.
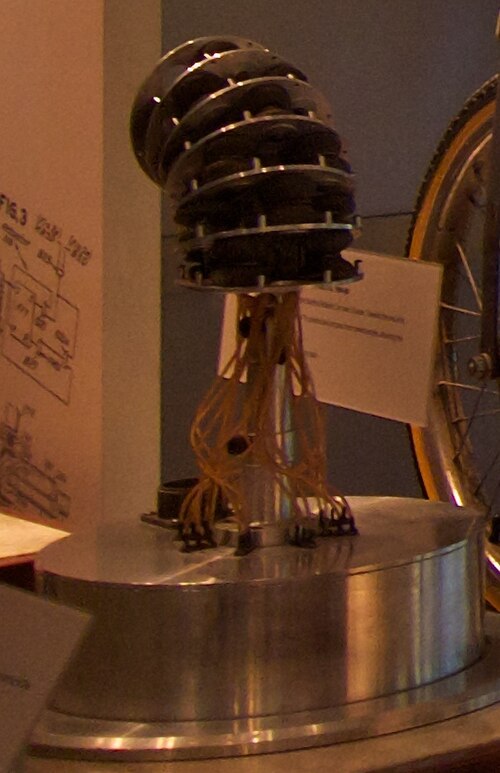
Don DeBold from San Jose, CA, USA · CC BY 2.0 · fuente
1966
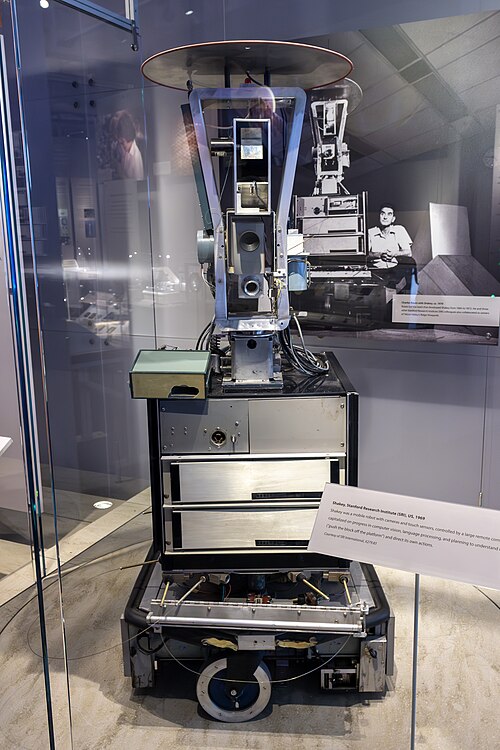
RobóticaInicio del proyecto Shakey
El SRI inició el proyecto del robot móvil Shakey, que continuó hasta 1972. Combinaba la percepción del entorno con la planificación del movimiento y de la manipulación.
The wub · CC BY-SA 4.0 · fuente
hacia 1968
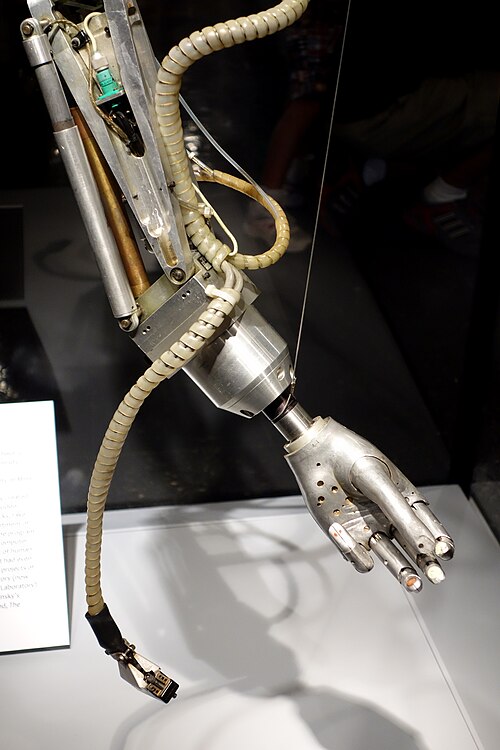
RobóticaEl brazo tentáculo de Minsky
Hacia 1968, Marvin Minsky desarrolló en el MIT un brazo hidráulico de doce articulaciones que se movía como el tentáculo de un pulpo y podía extenderse rodeando obstáculos. Lo controlaba una computadora DEC PDP-6.
Daderot · CC0 · fuente
1969
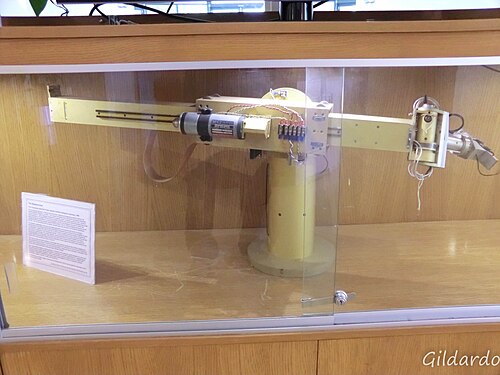
RobóticaEl brazo eléctrico Stanford
En 1969, Victor Scheinman diseñó en Stanford el Stanford Arm, un brazo de seis ejes y el primer brazo robótico de accionamiento eléctrico controlado por computadora que tuvo éxito. De él derivaron directamente los robots industriales PUMA de la empresa Unimation.
Gildardo Sánchez · CC BY 2.0 · fuente
1973
HumanoideEl humanoide WABOT-1
En 1973, la Universidad Waseda terminó, bajo la dirección del profesor Ichiro Kato, el robot WABOT-1, considerado el primer robot humanoide de tamaño completo. Caminaba sobre dos piernas, agarraba objetos y se comunicaba en un japonés sencillo.
1974
RobóticaSilver Arm para el montaje de precisión
David Silver desarrolló en el MIT un brazo robótico para montar piezas pequeñas. En la manipulación precisa utilizaba la retroalimentación de sensores táctiles y de presión.
1977
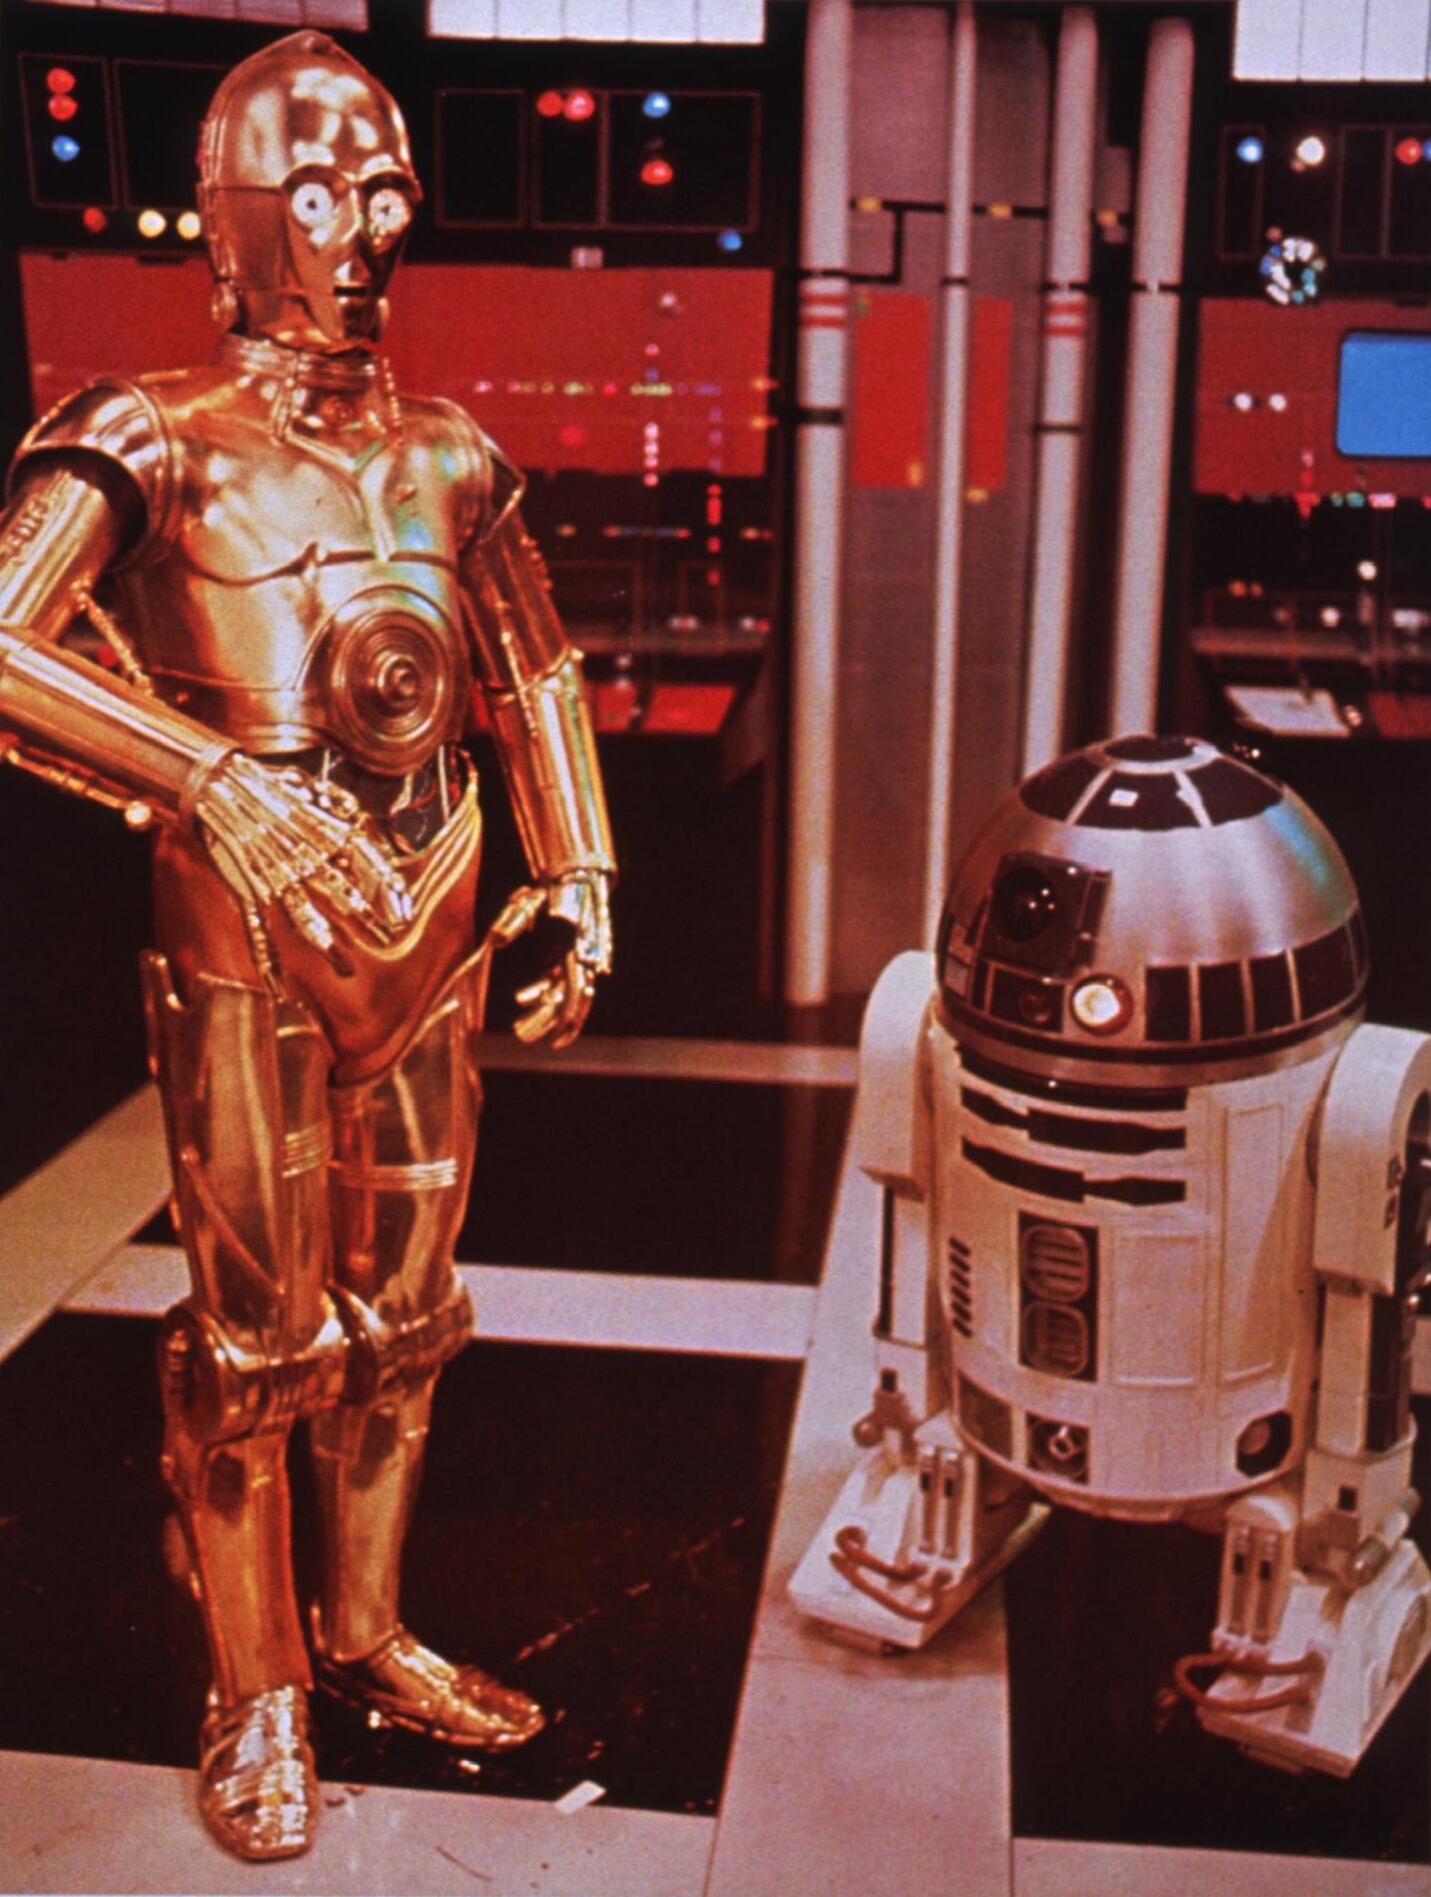
CulturaLos droides R2-D2 y C-3PO en Star Wars
La película de George Lucas Star Wars (más tarde Episodio IV: Una nueva esperanza) se estrenó el 25 de mayo de 1977. Los droides R2-D2 y C-3PO están entre los personajes principales e influyeron mucho en cómo el público imagina a los robots.
National Library of Medicine - History of Medicine · Public domain · fuente
1979
RobóticaEl Stanford Cart recorre una pista de obstáculos
En 1979, el Stanford Cart de Hans Moravec atravesó por sí solo una sala llena de obstáculos. Con una cámara obtenía imágenes estereoscópicas, construía un mapa 3D disperso y planificaba la ruta; el recorrido duró unas cinco horas. Fue un hito temprano de la visión y la navegación robóticas.
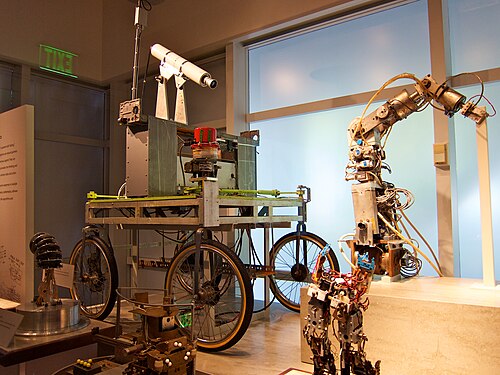
Don DeBold from San Jose, CA, USA · CC BY 2.0 · fuente
1984
HumanoideWABOT-2, el robot músico
En 1984, la Universidad Waseda terminó el robot humanoide WABOT-2, que leía partituras con una cámara, tocaba un órgano electrónico con las manos y los pies y hablaba japonés. Continuó la línea del WABOT-1 y fue un primer paso hacia el «robot personal».
Humanoides que caminan (1986–2009)
1986
RobóticaHonda inicia la investigación de la marcha
Honda construyó la máquina bípeda experimental E0. Con una marcha estática lenta inició una serie de investigación de la que más tarde surgieron figuras humanoides completas.
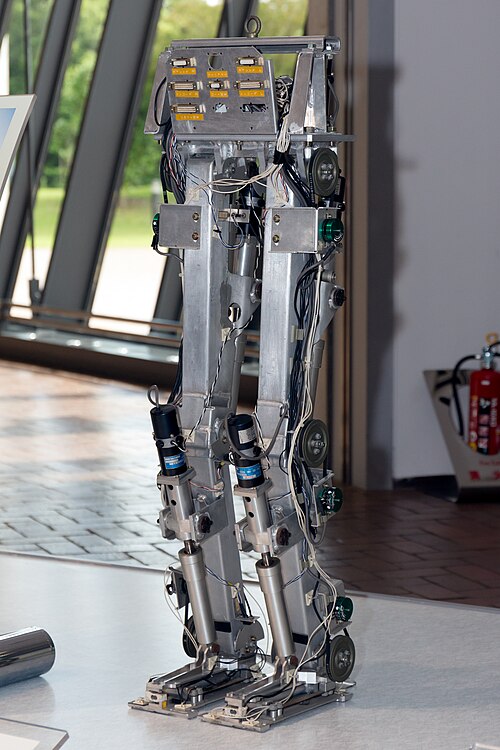
Morio · CC BY-SA 3.0 · fuente
1993
HumanoideHonda P1 con torso y brazos
En 1993, Honda construyó el prototipo P1, su primera máquina caminante con torso, brazos y cabeza. Medía 191,5 cm, pesaba 175 kg y usaba alimentación y computadora externas; no se presentó públicamente y sirvió para la investigación.
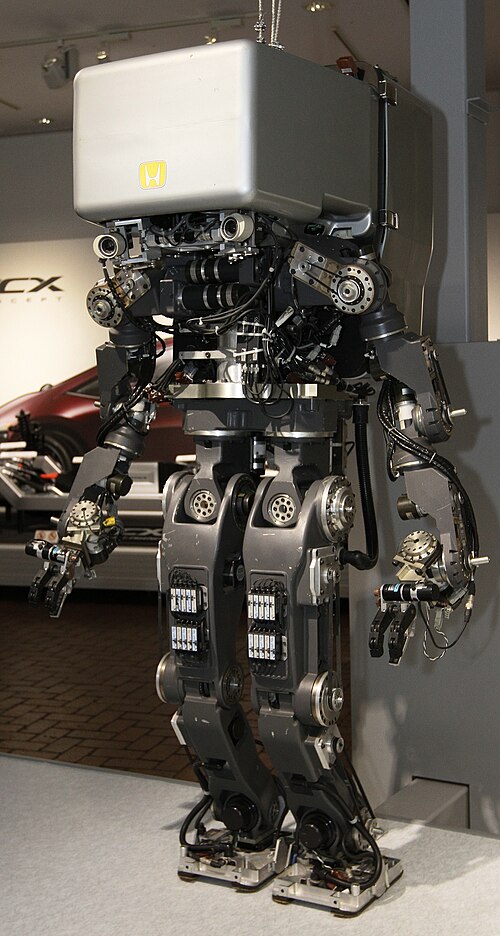
Morio · CC BY-SA 3.0 · fuente
1996
HumanoidePresentación del Honda P2
En diciembre de 1996, Honda presentó el P2, el primer humanoide bípedo autónomo que caminaba sin caerse. Llevaba la computadora, los actuadores y las baterías en el torso, así que funcionaba sin cable; también podía subir escaleras y empujar un carrito.
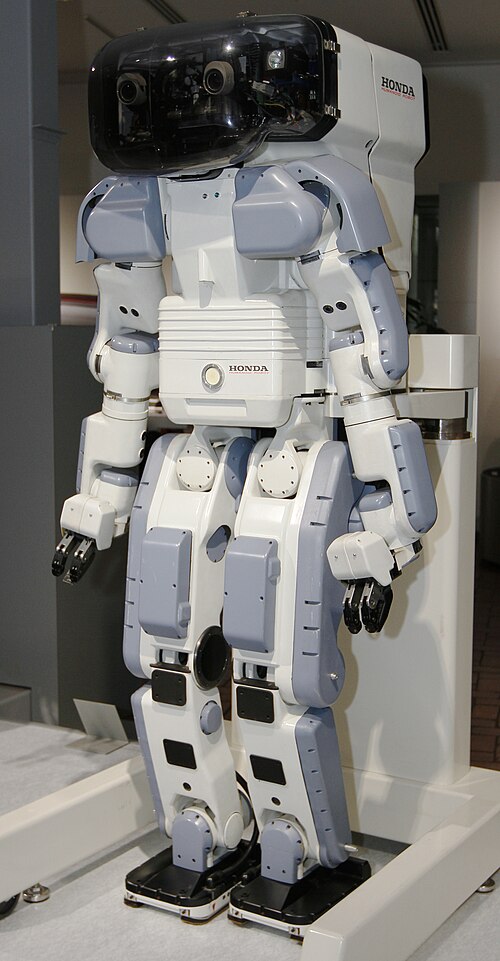
Morio · CC BY-SA 3.0 · fuente
hacia 1996
HumanoideWABIAN, humanoide bípedo de la Universidad de Waseda
En el laboratorio de Atsuo Takanishi de la Universidad de Waseda se creó hacia 1996 el humanoide bípedo WABIAN, de un tamaño aproximado al de una persona adulta. Podía caminar dinámicamente hacia delante y hacia atrás, transportar carga y comunicarse con gestos, y se convirtió en la base de toda la serie WABIAN.
1997
HumanoideFinalización del Honda P3
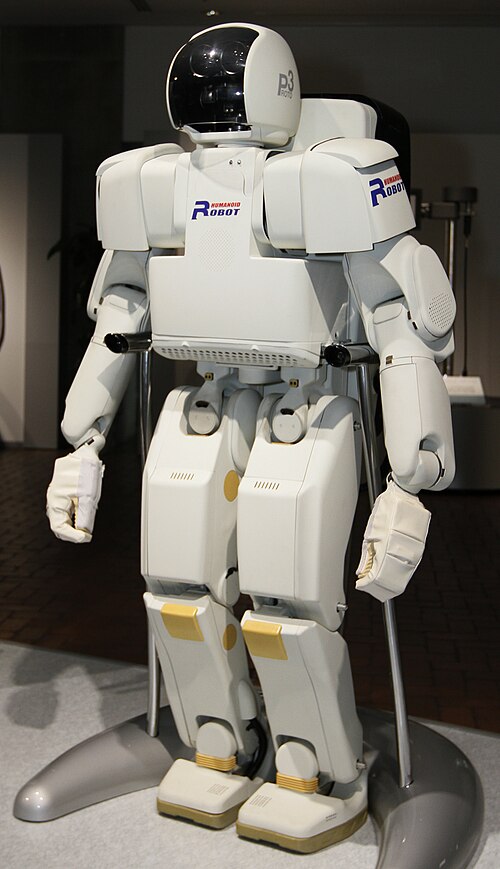
En septiembre de 1997, Honda terminó el P3, un humanoide totalmente autónomo. Medía 160 cm y pesaba 130 kg, es decir, era más pequeño y ligero que el P2 gracias a nuevos materiales y a un control distribuido. Se convirtió en el predecesor directo del robot ASIMO.
Morio · CC BY-SA 3.0 · fuente
1997
HumanoideHadaly-2 para colaborar con las personas
Waseda presentó el robot humanoide Hadaly-2. El proyecto se centraba en la colaboración del robot con un compañero humano.
2000
HumanoideHonda presenta ASIMO
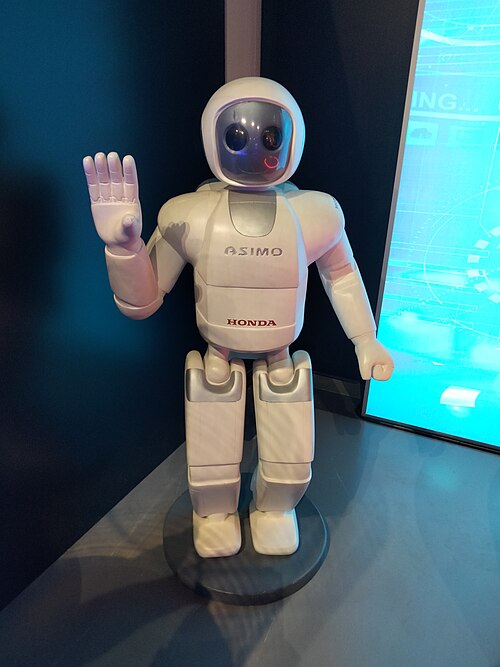
El 20 de noviembre de 2000, Honda anunció ASIMO (Advanced Step in Innovative Mobility), un humanoide pequeño y ligero desarrollado a partir del P3. Una nueva técnica de marcha le dio un movimiento inusualmente humano y un tamaño adecuado para entornos humanos.
Enric · CC BY-SA 4.0 · fuente
2002
HumanoideDebut de la liga humanoide de RoboCup
La liga humanoide se celebró por primera vez en RoboCup, en Fukuoka, Japón. La competición creó un entorno común para el desarrollo de robots humanoides centrado en el fútbol robótico.
2003
HumanoideHRP-2 como plataforma de investigación
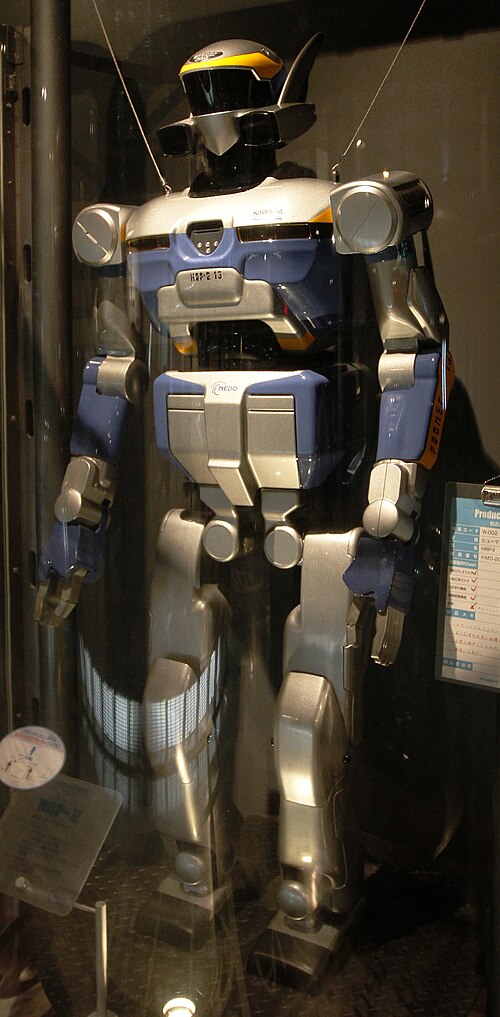
El proyecto HRP dio lugar a la plataforma humanoide HRP-2, desarrollada por el AIST y Kawada Industries. El robot estaba destinado a investigar el trabajo en entornos humanos.
Morio · CC BY-SA 3.0 · fuente
2003
HumanoideQRIO, el primer humanoide que corre
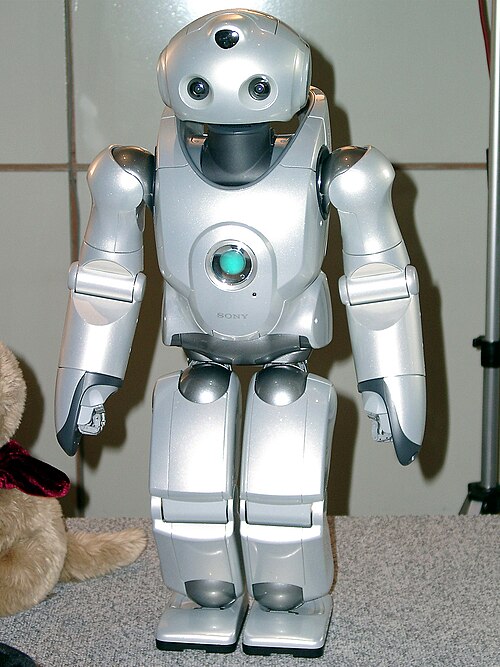
El 18 de diciembre de 2003, Sony mostró al humanoide QRIO corriendo: ambos pies estuvieron un instante en el aire a la vez. Sony lo calificó como el primer humanoide autónomo capaz de correr con control y alimentación propios; corría a unos 14 m por minuto.
Dschen Reinecke · CC BY-SA 3.0 · fuente
2004
HumanoideRobosapien llega al mercado
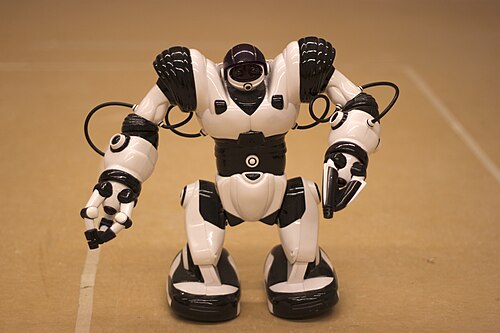
En 2004, la empresa WowWee lanzó el juguete Robosapien, diseñado por el robotista Mark Tilden. Este robot humanoide caminaba, agarraba objetos y tenía decenas de comandos; de abril a diciembre de 2004 se vendieron más de 1,5 millones de unidades.
Jiuguang Wang · CC BY-SA 2.0 · fuente
2005
HumanoideEl nuevo ASIMO colabora con las personas
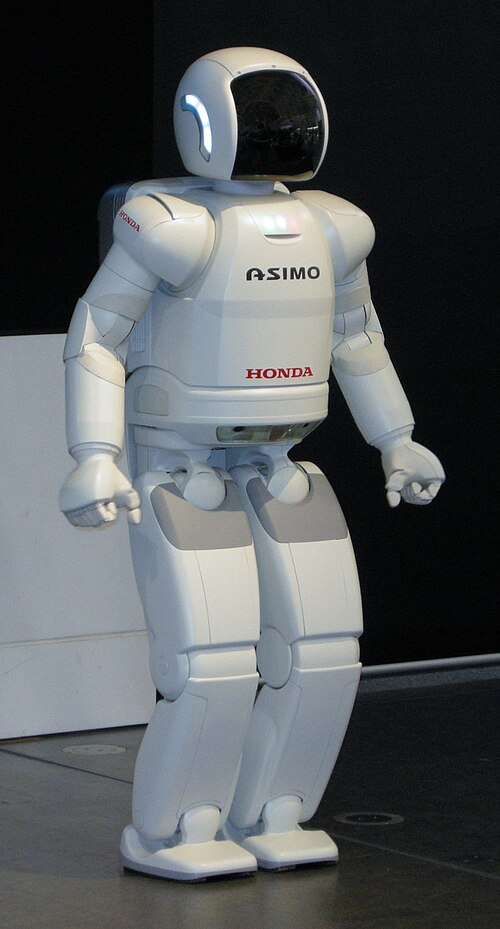
El 13 de diciembre de 2005, Honda presentó una nueva versión de ASIMO que podía caminar de la mano de una persona, empujar un carrito, llevar una bandeja y hacer por sí sola de recepcionista o de guía. Corría a 6 km/h y era capaz de correr en círculo.
Hatsukari715 · Public domain · fuente
2008
HumanoideNAO en la liga estándar de RoboCup
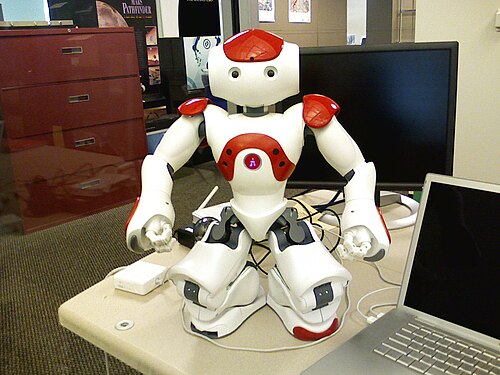
El humanoide NAO de la empresa francesa Aldebaran sustituyó al perro AIBO como plataforma única de la Standard Platform League de RoboCup y compitió en ella por primera vez en 2008. La elección, anunciada en agosto de 2007, convirtió a NAO en un robot de investigación habitual.
Jiuguang Wang · CC BY-SA 3.0 · fuente
2008
HumanoidePrimera versión de la plataforma abierta iCub
Se publicó la primera versión del humanoide iCub del proyecto europeo RobotCub. El robot, del tamaño de un niño, combinaba una construcción modular y software abierto para investigar el aprendizaje y la cognición. Los investigadores podían modificar sus componentes y desarrollar conjuntamente la plataforma.
2009
HumanoidePresentación del humanoide HRP-4C
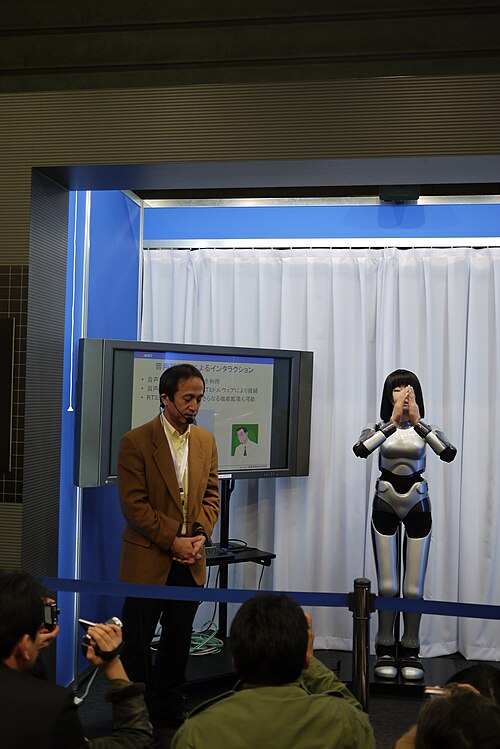
El AIST presentó el robot humanoide HRP-4C, con rostro y figura humanos. El desarrollo buscaba imitar el movimiento humano y su uso en la industria del entretenimiento.
yoggy0 from Yokohama, Japan · CC BY 2.0 · fuente
Investigación y dinámica (2010–2019)
2010
HumanoidePresentación de Robonaut 2
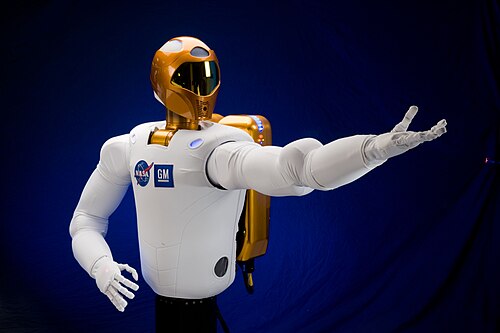
El 4 de febrero de 2010, la NASA y General Motors presentaron el humanoide Robonaut 2 (R2), sucesor más rápido y diestro del Robonaut original. Tenía cabeza, torso, dos brazos y manos, y estaba diseñado para trabajar con seguridad junto a personas en el espacio y en fábricas.
Robert Markowitz · Public domain · fuente
2011
HumanoideEl nuevo ASIMO con comportamiento autónomo
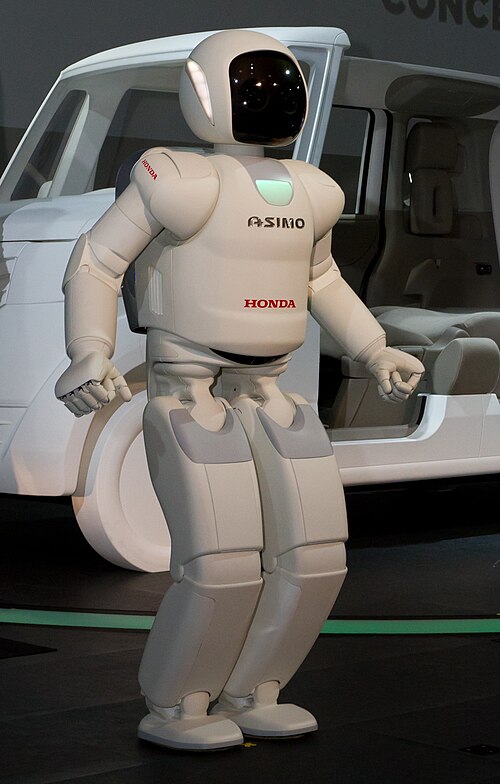
El 8 de noviembre de 2011, Honda presentó un ASIMO completamente nuevo con una técnica de control autónomo del comportamiento que calificó como la primera del mundo. El robot podía seguir trabajando sin un operador humano y decidir por sí mismo según el entorno y las personas a su alrededor.
Morio · CC BY-SA 3.0 · fuente
2011
HumanoideRobonaut 2 viaja al espacio
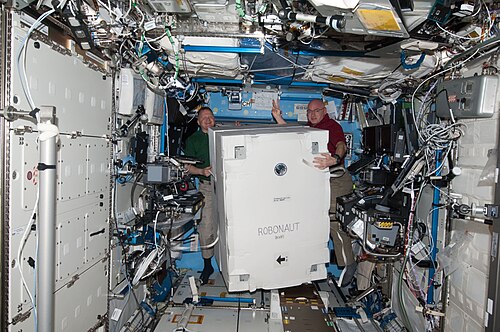
El 24 de febrero de 2011, la NASA llevó a Robonaut 2 a bordo del transbordador Discovery (misión STS-133) a la Estación Espacial Internacional. Se convirtió en el primer robot humanoide en el espacio y debía probar el trabajo junto a los astronautas.
NASA · Public domain · fuente
2013
HumanoideAtlas para la competición de DARPA
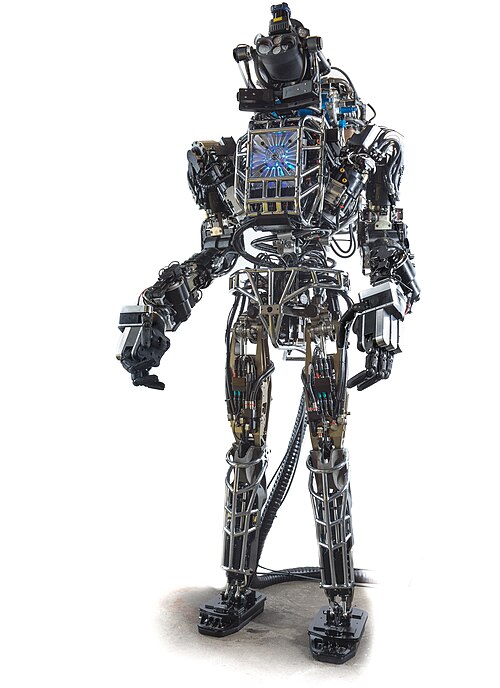
Boston Dynamics suministró el humanoide Atlas para el DARPA Robotics Challenge. La plataforma permitió a los equipos desarrollar el control para tareas inspiradas en intervenciones ante catástrofes.
DARPA · Public domain · fuente
2013
HumanoideValkyrie de la NASA en la competición DARPA
En diciembre de 2013, Valkyrie, el primer humanoide bípedo de la NASA, participó en las pruebas de DARPA Robotics Challenge. El Centro Espacial Johnson y sus socios desarrollaron el robot eléctrico para trabajar en entornos dañados e investigar futuras misiones espaciales.
2014
HumanoidePresentación del robot Pepper
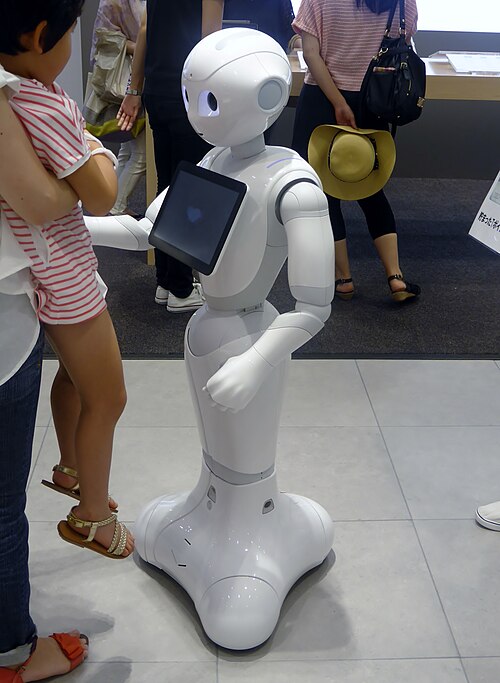
El 5 de junio de 2014, SoftBank Mobile y la empresa francesa Aldebaran Robotics presentaron el robot humanoide Pepper, que según sus fabricantes debía reconocer las emociones humanas. Fue uno de los primeros humanoides destinados al público general y a las tiendas.
Tokumeigakarinoaoshima · CC0 · fuente
2015
HumanoideDRC-Hubo gana la competición de DARPA
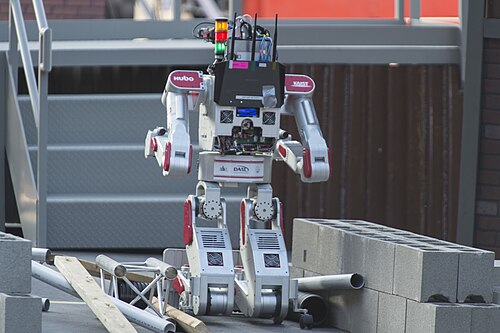
El equipo del KAIST, de Corea del Sur, ganó los días 5 y 6 de junio de 2015 en Pomona la final del DARPA Robotics Challenge con el humanoide DRC-Hubo. El robot completó las ocho tareas de rescate en 44 minutos y 28 segundos y obtuvo el premio principal de 2 millones de dólares.
Master Chief Petty Officer John Williams · Public domain · fuente
2015
HumanoidePepper sale a la venta
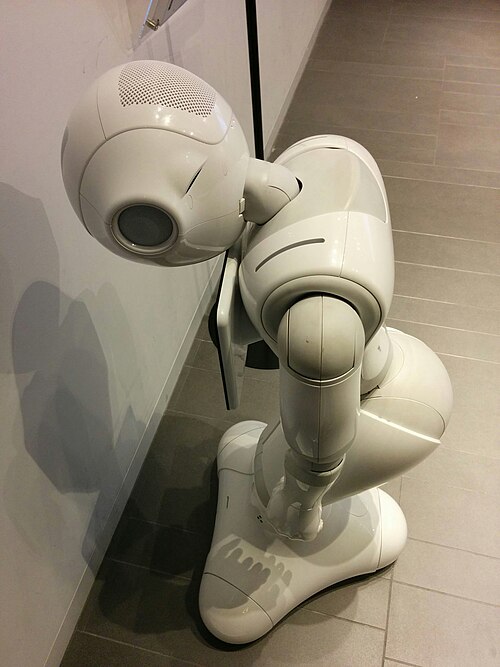
El 20 de junio de 2015 comenzó en Japón la venta del robot Pepper a un precio básico de 198 000 yenes. Según SoftBank, las primeras 1000 unidades se agotaron en un minuto, lo que mostró el interés del público por los humanoides domésticos.
Hanonimas · CC BY-SA 3.0 · fuente
2017
HumanoideAtlas hace un salto mortal hacia atrás
Una demostración publicada del robot Atlas mostró saltos entre plataformas y un salto mortal hacia atrás. Demostró la coordinación de todo el cuerpo durante el movimiento dinámico y el aterrizaje.
2019
HumanoidePresentación del robot Digit
El 19 de febrero de 2019, Agility Robotics presentó el robot bípedo Digit, que amplió el diseño anterior Cassie con torso, brazos y sensores. Podía cargar cajas de hasta 18 kg, y en mayo de 2019 comenzó una colaboración con Ford para entregar paquetes hasta la puerta.
Ola comercial (desde 2020)
2020
HumanoideDigit se ofrece comercialmente
En enero de 2020, Agility Robotics empezó a vender Digit a clientes comerciales a un precio «en el rango bajo a medio de las seis cifras» en dólares. El primer cliente fue Ford, con dos robots; The Robot Report lo calificó como el primer humanoide de venta comercial capaz de caminar y manipular.
2021
HumanoideEl humanoide Ameca
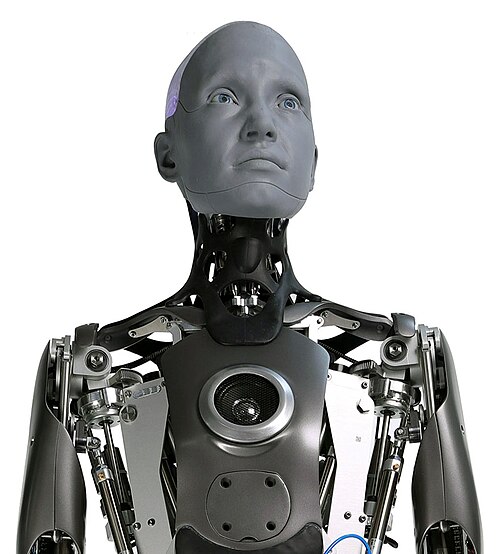
La empresa británica Engineered Arts, de Cornualles, presentó a principios de diciembre de 2021 el humanoide Ameca, con una mímica facial muy expresiva. Su video superó los 10 millones de visualizaciones y el robot apareció en público por primera vez en la feria CES 2022.
Willy Jackson · CC BY-SA 4.0 · fuente
2023
HumanoideLos primeros pasos de Figure 01
El 17 de octubre de 2023, la empresa estadounidense Figure mostró públicamente por primera vez al humanoide Figure 01 en una marcha bípeda dinámica. Desarrolló el robot, de 41 grados de libertad, en algo más de 12 meses, lo que la empresa calificó como uno de los desarrollos de humanoides más rápidos.
2023
HumanoideUnitree presenta el H1
La empresa china Unitree, conocida por sus robots cuadrúpedos, presentó el 15 de agosto de 2023 su primer humanoide de propósito general, el H1 (unos 1,8 m y 47 kg). El precio anunciado, inferior a 90 000 dólares, era muy bajo para un humanoide de tamaño completo.
2024
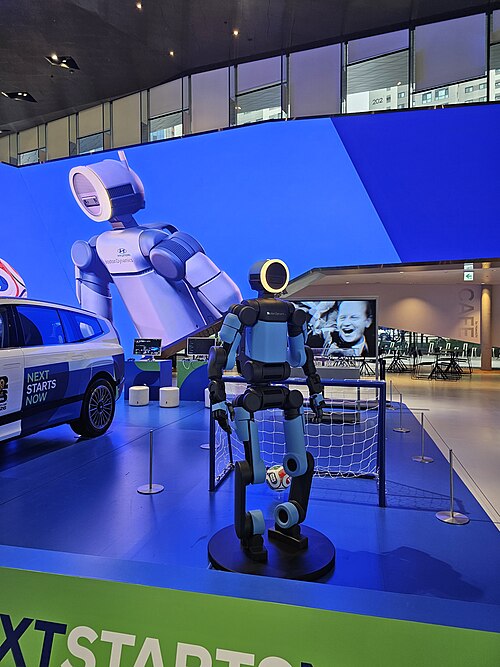
HumanoideAtlas pasa al accionamiento eléctrico
Boston Dynamics presentó una generación totalmente eléctrica del humanoide Atlas. La nueva plataforma inició otra etapa de desarrollo orientada al uso industrial.
Damian B Oh · CC BY-SA 4.0 · fuente
2024
HumanoideAcuerdo comercial para el despliegue de Digit
El 27 de junio de 2024, GXO Logistics y Agility Robotics anunciaron un acuerdo plurianual para desplegar robots Digit en modalidad de alquiler (Robots-as-a-Service) en un almacén para la marca SPANX. Las empresas lo calificaron como el primer despliegue comercial formal de robots humanoides.
2024
HumanoideEl prototipo NEO Beta
El 30 de agosto de 2024, la empresa 1X presentó NEO Beta, un prototipo de humanoide bípedo destinado a los hogares, con una cubierta blanda y énfasis en la seguridad. Todavía en 2024 quería desplegar un número limitado de unidades en hogares seleccionados con fines de investigación.
2024
HumanoidePresentación de Figure 02
El 6 de agosto de 2024, Figure presentó la segunda generación de su humanoide, Figure 02, completamente rediseñada, con comunicación por voz mediante modelos desarrollados con OpenAI, seis cámaras y manos con 16 grados de libertad. Antes, el robot se había probado en la planta de BMW en Spartanburg.
2024
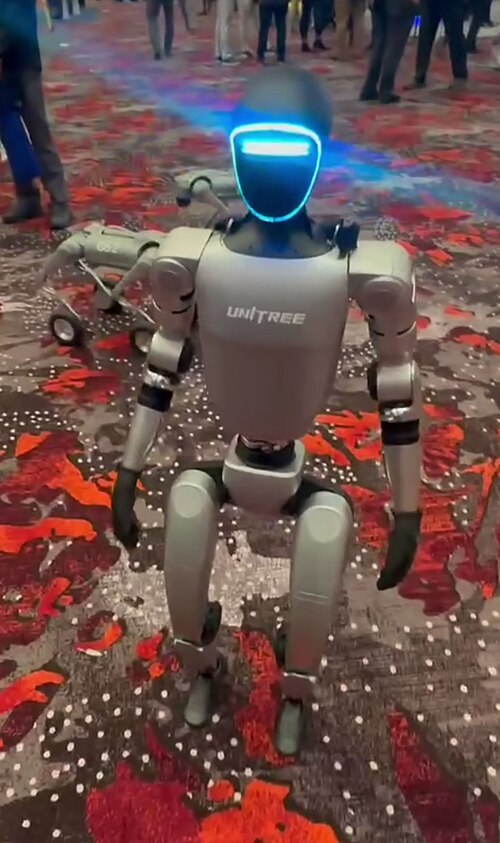
HumanoideUnitree presenta el G1
En mayo de 2024, en la conferencia ICRA, Unitree presentó el G1, un humanoide más pequeño (unos 127 cm), con un precio base de 16 000 dólares. Estaba entre los humanoides más baratos del mercado y se dirigía sobre todo a laboratorios de investigación.
Sayanesy · CC0 · fuente
2025
HumanoideAgiBot A2 recorrió una distancia récord de 106 kilómetros
El humanoide AgiBot A2 completó una caminata de 106,286 km en China. Guinness World Records registró la hazaña como el trayecto más largo recorrido a pie por un robot humanoide. Fue una prueba de resistencia en un entorno exterior real.
2025
HumanoideFigure 02 concluye un despliegue de 11 meses en BMW
En noviembre de 2025 Figure publicó los resultados del despliegue de 11 meses de los robots Figure 02 en la planta de BMW en Spartanburg: más de 1 250 horas de funcionamiento, más de 90 000 piezas de chapa cargadas y participación en la producción de más de 30 000 vehículos X3. Es uno de los primeros funcionamientos documentados de un humanoide en una línea de producción en marcha.
2025
HumanoideFigure obtiene más de 1 mil millones de USD con una valoración de 39 mil millones
El 16 de septiembre de 2025 la empresa estadounidense Figure AI anunció una ronda de inversión de serie C con más de 1 mil millones de USD de capital comprometido y una valoración de 39 mil millones de USD posterior a la inversión. La ronda la dirigió Parkway Venture Capital y participaron, entre otros, Brookfield, NVIDIA e Intel Capital.
2025
HumanoideEl humanoide NEO sale a la preventa para hogares
El 28 de octubre de 2025 la empresa 1X abrió la preventa del humanoide doméstico NEO por 20 000 USD o una suscripción de 499 USD al mes, con entregas a hogares de Estados Unidos a partir de 2026. Fue una de las primeras ofertas de un humanoide directamente a los consumidores; al principio, las tareas más complejas las controla un operador remoto.
2025
HumanoidePrimer medio maratón de robots humanoides en Pekín
El 19 de abril de 2025 se corrió en el distrito pekinés de E-Town (Yizhuang) el primer medio maratón en el que robots humanoides corrieron junto a personas. Ganó Tiangong Ultra, del Centro de Innovación de Robots Humanoides de Pekín, con 2:40:42, y solo 6 de 20 equipos completaron el recorrido de 21,0975 km.
2025
HumanoidePrimeros Juegos Mundiales de Robots Humanoides
En agosto de 2025 Pekín acogió los primeros Juegos Mundiales de Robots Humanoides, el primer evento deportivo integral en el que compitieron robots humanoides. 280 equipos de 16 países compitieron en 26 disciplinas, desde carreras y fútbol hasta clasificación de medicamentos y limpieza.
2025
HumanoidePresentación de NEO Gamma
La empresa 1X presentó el humanoide NEO Gamma, orientado al entorno doméstico. La nueva generación debía servir para seguir con el desarrollo y para pruebas internas en hogares.
2026
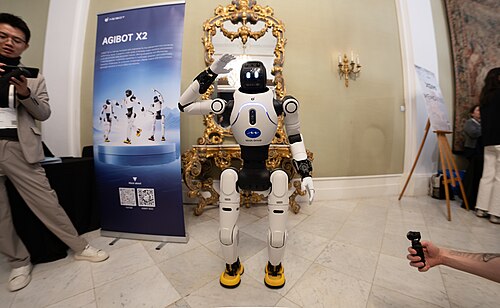
HumanoideAgiBot fabrica su humanoide número 10 000
El 30 de marzo de 2026 la empresa AgiBot, con sede en Shanghái, anunció que había fabricado su robot humanoide número 10 000. Pasó de 5 000 a 10 000 unidades en unos tres meses, mientras que las primeras 1 000 unidades le llevaron casi dos años, una señal de la transición de los humanoides a la producción en serie.
JJxFile · CC BY 4.0 · fuente
2026
RobóticaAgiBot inicia el despliegue de robots en el parque Chimelong
AgiBot y Chimelong iniciaron el 24 de septiembre de 2026 la primera fase del despliegue de robots en el parque Chimelong Spaceship, en Zhuhai, China. Según el fabricante, incluye más de 300 robots para entretenimiento, educación, orientación de visitantes y servicios hoteleros. El medio especializado blooloop también informó del despliegue.
2026
HumanoideAtlas entrega el balón en el Mundial de fútbol
El 5 de julio de 2026, Atlas entregó el balón al árbitro durante el descanso del partido de octavos de final Brasil–Noruega en el estadio New York New Jersey. Según Boston Dynamics, la demostración exigió que el humanoide se desplazara sobre el césped en un entorno ruidoso ante los espectadores.
2026
HumanoideFigure 03 demuestra trabajo logístico en BMW
En junio de 2026, Figure mostró al humanoide Figure 03 realizando una tarea logística en la planta de BMW en Spartanburg. Según el fabricante, el robot seleccionaba y ordenaba piezas y desplazaba un carro, mientras el sistema de control Helix 02 combinaba la manipulación con el movimiento de todo el cuerpo.
2026
HumanoideFigure publicó un experimento doméstico con Helix 2.5
Figure presentó Helix 2.5 y publicó un experimento en 30 hogares nunca vistos anteriormente. Según la empresa, el modelo completó el 56 % de los intentos de recoger juguetes, doblar toallas y hacer camas. Aprendió las tareas en otros lugares y no recibió entrenamiento adicional en los hogares de prueba. Se trata de una demostración del fabricante.
2026
HumanoideIRON sale de la nueva línea de producción de XPeng
En septiembre de 2026, XPeng anunció la puesta en marcha de una línea de producción para el humanoide IRON en China. Según el fabricante, el robot terminado salió caminando de la línea de forma autónoma. La empresa describió el acontecimiento como una transición del desarrollo de prototipos a la fabricación en línea.
2026
HumanoideApertura del centro de entrenamiento de Atlas en Hyundai
En septiembre de 2026, Boston Dynamics abrió el centro RMAC en las instalaciones de Hyundai Motor Group Metaplant America, cerca de Savannah. Según la empresa, los robots Atlas aprenden allí tareas logísticas y la secuenciación de piezas de automóviles en un entorno real. El centro sirve para el entrenamiento y la validación antes de un despliegue más amplio.
2026
HumanoideVersión de producción de Atlas e inicio de la fabricación
El 5 de enero de 2026 Boston Dynamics presentó en la feria CES la versión de producción del humanoide eléctrico Atlas e inició de inmediato su fabricación. Todas las unidades de 2026 se destinaron al centro RMAC de Hyundai y a Google DeepMind; otros clientes llegarán en 2027.
Damian B Oh · CC BY-SA 4.0 · fuente
2026
HumanoidePrimeras normas nacionales chinas para humanoides
En octubre de 2026 China publicó sus primeras seis normas nacionales para robots humanoides: cinco partes de requisitos técnicos (generales, percepción del entorno, toma de decisiones, control del movimiento, manipulación) y una norma para pruebas de simulación. Entrarán en vigor el 1 de abril de 2027.
2026
HumanoideUn robot supera el récord humano de medio maratón
El 19 de abril de 2026 el humanoide Lightning (Flash) de la empresa Honor corrió el medio maratón de Pekín en 50:26 con navegación autónoma, más rápido que el récord mundial humano de 57:20 de Jacob Kiplimo. Un año antes, el ganador necesitó 2:40:42; tomaron la salida más de 100 equipos.
2026
HumanoideTesla anuncia el inicio de la producción de Optimus en Fremont
En octubre de 2026, Tesla anunció que había iniciado la producción del robot humanoide Optimus en Fremont. En su informe de resultados describió la producción en California como una fase inicial de aumento de la producción.
2026
HumanoideUBTECH inicia la producción automatizada en Liuzhou
En septiembre de 2026 comenzó a funcionar la base de producción de UBTECH en Liuzhou, China. Los sistemas robóticos también participan en el montaje y la logística. Las fuentes indican una capacidad anual prevista de aproximadamente 10 000 robots.
2026
HumanoideUnitree sale a bolsa en Shanghái
El 19 de agosto de 2026 el fabricante de humanoides Unitree salió al mercado STAR de Shanghái y en la OPV obtuvo unos 6,1 mil millones de yuanes; el primer día, las acciones cerraron más de un 460 % por encima. Según el folleto, Unitree entregó en 2025 más de 5 500 humanoides.
Sayanesy · CC0 · fuente